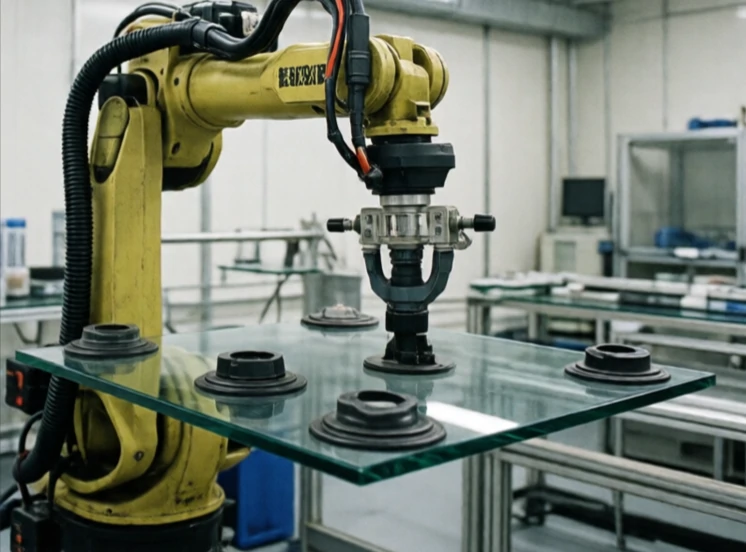
El efector final es el dispositivo situado al final del brazo robótico que interactúa con el entorno. Es la mano, la herramienta, la pinza, el soplete de soldadura, la ventosa. El brazo lo posiciona. El efector final realiza el trabajo.
Los efectores finales son específicos para cada tarea. Un robot que recoge cajas podría usar una pinza de vacío. Un robot que suelda usa un soplete. Un robot que ensambla componentes electrónicos usa una pequeña pinza con sensor de fuerza. Cambiar el efector final modifica las funciones del robot, por lo que los acoplamientos de cambio rápido son comunes en la fabricación flexible.
Tipos comunes de efectores finales
- Pinza de dos dedos: sencilla, versátil y de uso generalizado.
- Pinza de vacío: superficies planas, cartón, vidrio.
- Pinza magnética: piezas de metal ferroso.
- Antorcha de soldadura: acoplada al brazo, control preciso de la trayectoria.
- Sensor de fuerza/par: mide el contacto para el montaje.
El efector final es donde la precisión, la repetibilidad y la destreza se encuentran con el mundo real. Un brazo robótico perfecto con una pinza deficiente no cumple su función. Un brazo sencillo con un efector final bien diseñado puede superar las expectativas. Los cambiadores de herramientas permiten que un robot realice múltiples tareas intercambiando automáticamente los efectores finales. Los sensores en el efector final proporcionan información: ¿la pinza se cerró sobre la pieza? ¿La fuerza es demasiado alta? Esta información cierra el ciclo y hace que el robot sea fiable. El efector final es la parte operativa del robot y merece tanta atención en su diseño como el propio brazo.
Comments
No comments yet. Be the first to share a thought.
Leave a comment