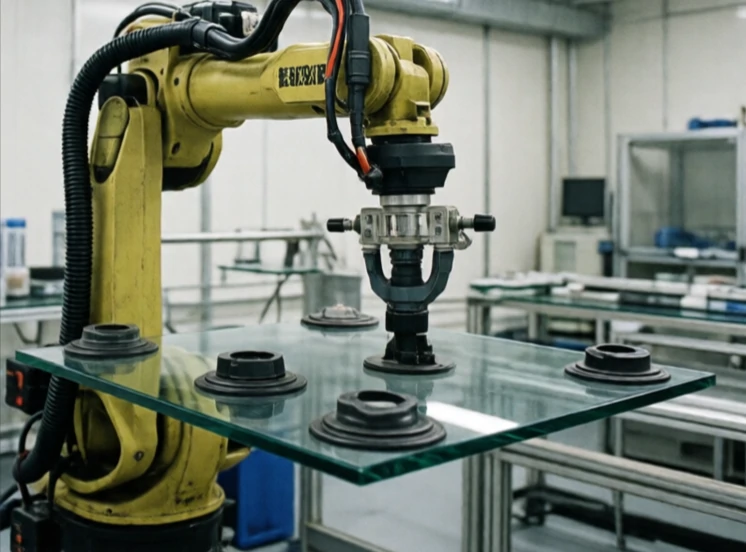
エンドエフェクタとは、ロボットアームの先端に取り付けられ、外界と相互作用する装置のことです。それは、手、工具、グリッパー、溶接トーチ、吸盤など、様々な役割を果たします。アームはエンドエフェクタを位置決めし、エンドエフェクタが実際に作業を行います。
エンドエフェクタは、特定の作業に特化しています。箱をつかむロボットは真空グリッパーを使用するかもしれません。溶接を行うロボットはトーチを使用します。電子機器を組み立てるロボットは、力覚センサーを備えた小型グリッパーを使用します。エンドエフェクタを変更すると、ロボットの作業内容が変わるため、フレキシブル生産ではクイックチェンジカップリングが一般的に使用されています。
一般的なエンドエフェクタの種類
- 2本指グリップ:シンプルで汎用性が高く、広く使われている。
- 真空グリッパー:平面、段ボール、ガラス。
- 磁気グリッパー:鉄系金属部品用。
- 溶接トーチ:アームに取り付けられており、正確な経路制御が可能。
- 力/トルクセンサー:組み立て時の接触状態を測定します。
エンドエフェクタは、精度、再現性、器用さが現実世界と交わる場所です。グリッパーの性能が低いロボットアームは、どんなに優れた性能でもタスクを遂行できません。しかし、エンドエフェクタが適切に設計されたシンプルなアームであれば、期待以上の性能を発揮できます。ツールチェンジャーを使えば、エンドエフェクタを自動的に交換することで、1台のロボットで複数のタスクを実行できます。エンドエフェクタに搭載されたセンサーは、グリッパーが部品をしっかりと掴んだか、力が強すぎないかといったフィードバックを提供します。このフィードバックによってフィードバックループが閉じられ、ロボットの信頼性が高まります。エンドエフェクタはロボットの要であり、アーム本体と同様に設計に十分な注意を払うべき部分です。
Comments
No comments yet. Be the first to share a thought.
Leave a comment