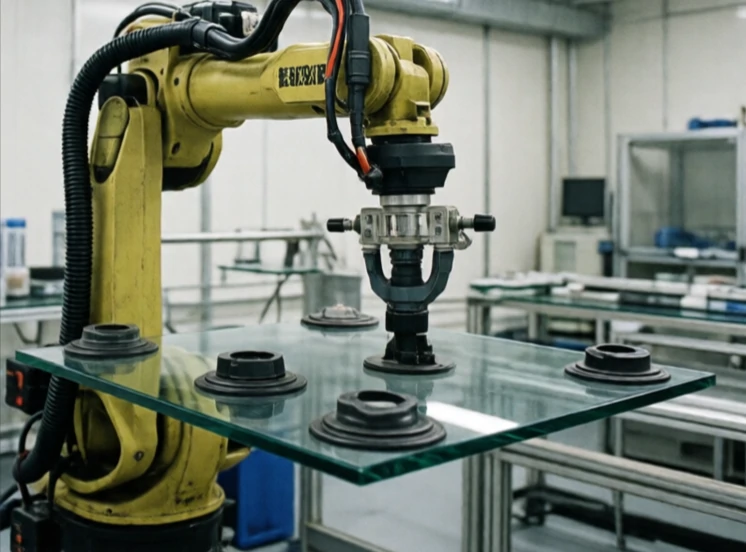
Ändeffektorn är den anordning i änden av en robotarm som interagerar med världen. Det är handen, verktyget, gripdonet, svetsbrännaren, sugkoppen. Armen positionerar den. Ändeffektorn gör jobbet.
Ändeffektorer är uppgiftsspecifika. En robot som plockar upp lådor kan använda en vakuumgripare. En robot som svetsar använder en brännare. En robot som monterar elektronik använder en liten gripare med kraftavkänning. Att byta ändeffektor ändrar vad roboten kan göra, vilket är anledningen till att snabbkopplingar är vanliga inom flexibel tillverkning.
Vanliga typer av ändeffektorer
- Tvåfingergrepp: enkelt, mångsidigt, flitigt använt.
- Vakuumgripare: plana ytor, kartong, glas.
- Magnetisk gripdon: delar av järnmetall.
- Svetsbrännare: sammankopplad med armen, exakt vägkontroll.
- Kraft-/momentsensor: mäter kontakt för montering.
Ändeffektorn är där noggrannhet, repeterbarhet och fingerfärdighet möter verkligheten. En perfekt robotarm med en dålig gripare misslyckas med uppgiften. En enkel arm med en väl utformad ändeffektor kan överträffa förväntningarna. Verktygsväxlare låter en robot utföra flera uppgifter genom att automatiskt byta ändeffektorer. Sensorer i ändeffektorn ger feedback: stängdes griparen på detaljen? Är kraften för hög? Den feedbacken sluter loopen och gör roboten tillförlitlig. Ändeffektorn är robotens affärsända, och den förtjänar lika mycket designuppmärksamhet som själva armen.
Comments
No comments yet. Be the first to share a thought.
Leave a comment