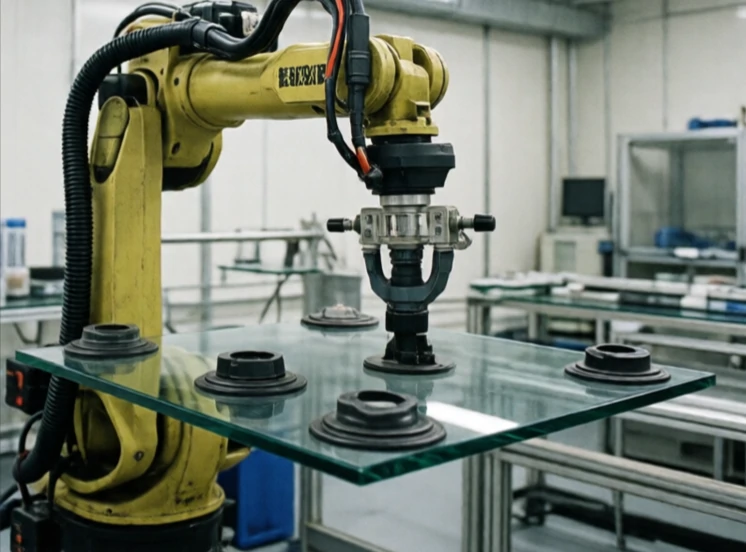
Endeeffektoren er den enhed i enden af en robotarm, der interagerer med verden. Det er hånden, værktøjet, griberen, svejsebrænderen, sugekoppen. Armen positionerer den. Endeeffektoren udfører arbejdet.
Endeeffektorer er opgavespecifikke. En robot, der samler kasser op, kan bruge en vakuumgriber. En robot, der svejser, bruger en brænder. En robot, der samler elektronik, bruger en lille griber med kraftregistrering. Ændring af endeeffektoren ændrer, hvad robotten kan gøre, hvilket er grunden til, at hurtigskiftkoblinger er almindelige i fleksibel fremstilling.
Almindelige typer af sluteffektorer
- Tofingergreb: enkel, alsidig, udbredt.
- Vakuumgriber: flade overflader, pap, glas.
- Magnetisk griber: dele af jernholdige metaller.
- Svejsebrænder: forbundet med armen, præcis svejsevejskontrol.
- Kraft-/momentsensor: måler kontakt ved montering.
Det er i sluteffektoren, at præcision, repeterbarhed og fingerfærdighed møder den virkelige verden. En perfekt robotarm med en dårlig griber klarer opgaven ikke. En simpel arm med en veldesignet sluteffektor kan overgå forventningerne. Værktøjsvekslere lader én robot udføre flere opgaver ved automatisk at bytte sluteffektorer. Sensorer i sluteffektoren giver feedback: lukkede griberen sig på emnet? Er kraften for høj? Denne feedback lukker kredsløbet og gør robotten pålidelig. Sluteffektoren er robottens forretningsmæssige ende, og den fortjener lige så meget designopmærksomhed som selve armen.
Comments
No comments yet. Be the first to share a thought.
Leave a comment