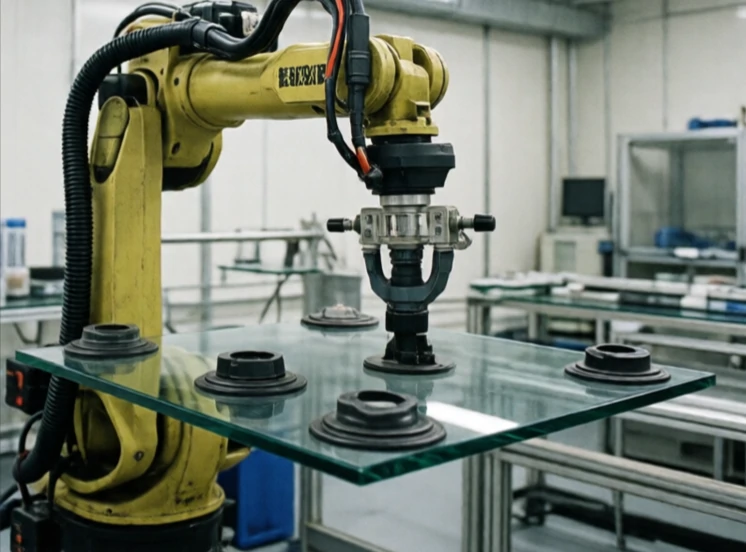
Endeeffektoren er enheten på enden av en robotarm som samhandler med verden. Det er hånden, verktøyet, griperen, sveisebrenneren, sugekoppen. Armen plasserer den. Endeeffektoren gjør jobben.
Endeeffektorer er oppgavespesifikke. En robot som plukker opp esker kan bruke en vakuumgriper. En robot som sveiser bruker en brenner. En robot som monterer elektronikk bruker en liten griper med kraftføling. Å bytte endeeffektoren endrer hva roboten kan gjøre, og det er derfor hurtigkoblinger er vanlige i fleksibel produksjon.
Vanlige typer endeeffektorer
- Tofingergriper: enkel, allsidig, mye brukt.
- Vakuumgriper: flate overflater, papp, glass.
- Magnetisk griper: deler av jernholdige metaller.
- Sveisebrenner: festet til armen, presis banekontroll.
- Kraft-/momentsensor: måler kontakt for montering.
Endeeffektoren er der nøyaktighet, repeterbarhet og fingerferdighet møter den virkelige verden. En perfekt robotarm med en dårlig griper mislykkes med oppgaven. En enkel arm med en godt designet endeeffektor kan overgå forventningene. Verktøyvekslere lar én robot utføre flere oppgaver ved å bytte endeeffektorer automatisk. Sensorer i endeeffektoren gir tilbakemelding: lukket griperen seg på delen? Er kraften for høy? Denne tilbakemeldingen lukker sløyfen og gjør roboten pålitelig. Endeeffektoren er robotens forretningsside, og den fortjener like mye designoppmerksomhet som selve armen.
Comments
No comments yet. Be the first to share a thought.
Leave a comment