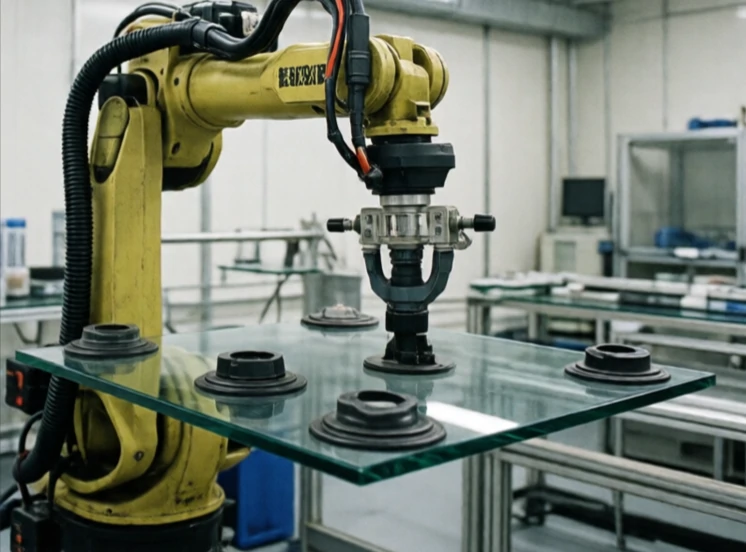
Robot kolunun ucundaki ve dünyayla etkileşim kuran cihaza uç efektör denir. Bu, el, alet, tutucu, kaynak torcu, vantuz olabilir. Kol, bu cihazı konumlandırır. Uç efektör ise işi yapar.
Uç elemanlar göreve özgüdür. Kutu kaldıran bir robot vakumlu tutucu kullanabilir. Kaynak yapan bir robot kaynak torcu kullanır. Elektronik montajı yapan bir robot ise kuvvet algılayıcılı küçük bir tutucu kullanır. Uç elemanın değiştirilmesi robotun yapabileceklerini değiştirir; bu nedenle esnek üretimde hızlı değiştirme bağlantıları yaygındır.
Yaygın uç efektör tipleri
- İki parmakla kavrama aparatı: basit, çok yönlü, yaygın olarak kullanılan.
- Vakumlu tutucu: düz yüzeyler, karton, cam.
- Manyetik tutucu: demir içeren metal parçalar.
- Kaynak torcu: kola monte edilmiş, hassas yol kontrolü.
- Kuvvet/tork sensörü: Montaj için temas noktalarını ölçer.
Uç eleman, doğruluk, tekrarlanabilirlik ve el becerisinin gerçek dünyayla buluştuğu yerdir. Kötü bir tutucuya sahip mükemmel bir robot kolu görevi başaramaz. İyi tasarlanmış bir uç elemana sahip basit bir kol, beklentilerin üzerinde performans gösterebilir. Takım değiştiriciler, bir robotun uç elemanları otomatik olarak değiştirerek birden fazla görevi yerine getirmesini sağlar. Uç elemandaki sensörler geri bildirim sağlar: tutucu parçaya kapandı mı? Kuvvet çok mu yüksek? Bu geri bildirim döngüyü tamamlar ve robotu güvenilir hale getirir. Uç eleman, robotun işlevsel ucudur ve kolun kendisi kadar tasarım dikkatini hak eder.
Comments
No comments yet. Be the first to share a thought.
Leave a comment