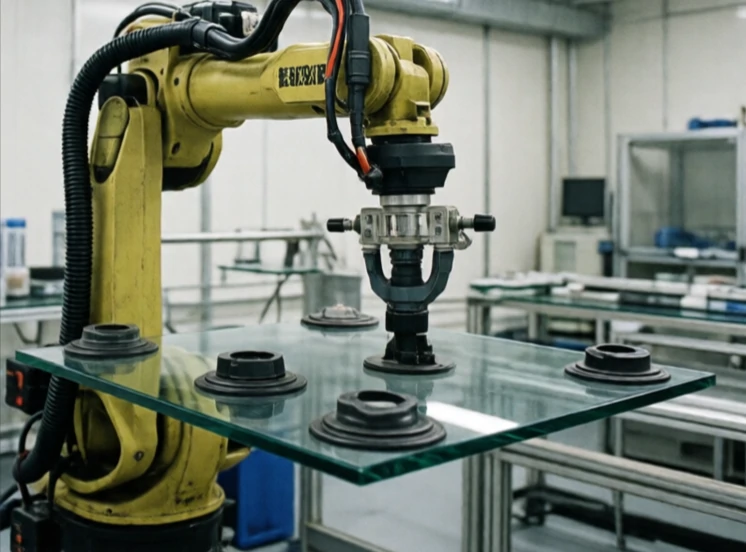
O atuador final é o dispositivo na extremidade de um braço robótico que interage com o mundo. É a mão, a ferramenta, a garra, o maçarico de solda, a ventosa. O braço posiciona-o. O atuador final realiza o trabalho.
Os atuadores finais são específicos para cada tarefa. Um robô que apanhe caixas pode usar uma garra a vácuo. Um robô que solda utiliza um maçarico. Um robô que monta componentes eletrónicos utiliza uma pequena garra com um sensor de força. A troca do atuador final altera o que o robô pode fazer, e é por isso que os acoplamentos de troca rápida são comuns na fabricação flexível.
Tipos comuns de efetores finais
- Pinça de dois dedos: simples, versátil e muito utilizada.
- Garra a vácuo: superfícies planas, cartão, vidro.
- Pinça magnética: peças de metal ferroso.
- Tocha de soldadura: acoplada ao braço, controlo preciso da trajetória.
- Sensor de força/binário: mede o contacto para a montagem.
O atuador final é onde a precisão, a repetibilidade e a destreza se encontram com o mundo real. Um braço robótico perfeito com uma garra inadequada falha a tarefa. Um braço simples com um atuador final bem concebido pode superar as expectativas. Os trocadores de ferramentas permitem que um robô execute múltiplas tarefas, trocando os atuadores finais automaticamente. Os sensores no atuador final fornecem feedback: a garra fechou corretamente sobre a peça? A força aplicada é excessiva? Este feedback fecha o ciclo e torna o robô fiável. O atuador final é a parte operacional do robô e merece tanta atenção no projeto como o próprio braço.
Comments
No comments yet. Be the first to share a thought.
Leave a comment