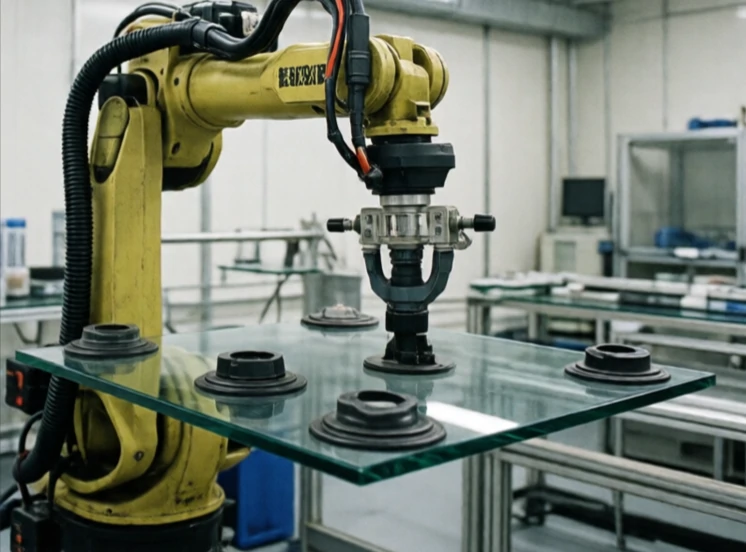
الطرفية هي الأداة الموجودة في نهاية ذراع الروبوت والتي تتفاعل مع البيئة المحيطة. وهي بمثابة اليد، والأداة، والملقط، وشعلة اللحام، وكأس الشفط. يقوم الذراع بتحديد موضعها، بينما تقوم الطرفية بتنفيذ العمل.
تُصمَّم أدوات نهاية الذراع خصيصًا لكل مهمة. فالروبوت الذي يلتقط الصناديق قد يستخدم ذراعًا شفطية. والروبوت الذي يلحم يستخدم شعلة لحام. أما الروبوت الذي يُجمِّع الإلكترونيات فيستخدم ذراعًا دقيقة مزودة بمستشعر قوة. ويؤدي تغيير أداة نهاية الذراع إلى تغيير قدرات الروبوت، ولذلك تُستخدم وصلات التغيير السريع بكثرة في التصنيع المرن.
أنواع المؤثرات النهائية الشائعة
- ماسك بإصبعين: بسيط، متعدد الاستخدامات، واسع الانتشار.
- ماسك شفط: الأسطح المستوية، الكرتون، الزجاج.
- ماسك مغناطيسي: أجزاء معدنية حديدية.
- شعلة اللحام: متصلة بالذراع، تحكم دقيق في المسار.
- مستشعر القوة/العزم: يقيس التلامس لأغراض التجميع.
تُمثل أداة النهاية نقطة التقاء الدقة والتكرارية والبراعة مع متطلبات الواقع. فذراع روبوت مثالية ذات ماسك ضعيف تفشل في أداء المهمة. بينما يمكن لذراع بسيطة ذات أداة نهاية مصممة جيدًا أن تتجاوز التوقعات. تُمكّن مُبدِّلات الأدوات روبوتًا واحدًا من أداء مهام متعددة عن طريق تبديل أدوات النهاية تلقائيًا. تُوفر المستشعرات الموجودة في أداة النهاية بياناتٍ تُفيد في تحديد ما إذا كان الماسك قد أغلق على القطعة أم لا، وما إذا كانت القوة مُفرطة. تُساهم هذه البيانات في تحسين موثوقية الروبوت. تُعد أداة النهاية هي الجزء الأساسي من الروبوت، وتستحق نفس القدر من الاهتمام في التصميم الذي يُولى للذراع نفسها.
Comments
No comments yet. Be the first to share a thought.
Leave a comment