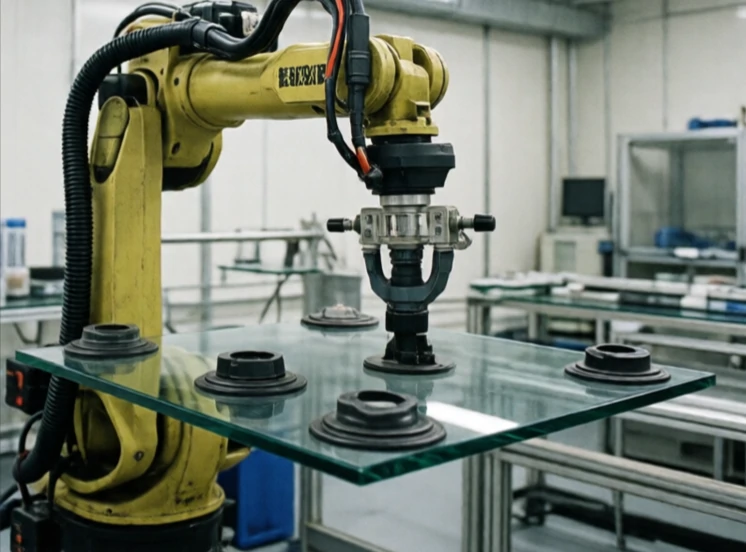
엔드 이펙터는 로봇 팔 끝에 달려 있어 주변 환경과 상호작용하는 장치입니다. 손, 도구, 집게, 용접 토치, 흡착판 등이 여기에 해당합니다. 로봇 팔은 엔드 이펙터의 위치를 조정하고, 실제로 작업을 수행하는 것은 엔드 이펙터입니다.
엔드 이펙터는 특정 작업에 맞춰 사용됩니다. 상자를 집는 로봇은 진공 그리퍼를 사용할 수 있고, 용접 로봇은 토치를 사용하며, 전자 장치를 조립하는 로봇은 힘 감지 기능이 있는 소형 그리퍼를 사용합니다. 엔드 이펙터를 교체하면 로봇의 작업이 달라지기 때문에 유연한 생산 방식에서는 퀵 체인지 커플링이 흔히 사용됩니다.
일반적인 엔드 이펙터 유형
- 두 손가락으로 잡는 도구: 간단하고, 다용도이며, 널리 사용됩니다.
- 진공 집게: 평평한 표면, 골판지, 유리.
- 자석 그리퍼: 철 금속 부품.
- 용접 토치: 팔에 연결되어 정밀한 경로 제어가 가능합니다.
- 힘/토크 센서: 조립 시 접촉면을 측정합니다.
로봇 팔의 끝단은 정확성, 반복성, 그리고 정교함이 실제 작업 환경에서 만나는 핵심 부분입니다. 아무리 완벽한 로봇 팔이라도 그리퍼가 부실하면 제 역할을 하지 못합니다. 반대로, 잘 설계된 끝단을 갖춘 단순한 로봇 팔은 기대 이상의 성능을 발휘할 수 있습니다. 툴 체인저를 사용하면 하나의 로봇이 끝단을 자동으로 교체하며 여러 작업을 수행할 수 있습니다. 끝단에 장착된 센서는 그리퍼가 부품을 제대로 잡았는지, 가해지는 힘이 너무 강한지 등의 피드백을 제공합니다. 이러한 피드백은 로봇의 신뢰성을 높여줍니다. 로봇 팔의 끝단은 로봇의 핵심 부품이므로, 팔 자체만큼이나 세심한 설계가 필요합니다.
Comments
No comments yet. Be the first to share a thought.
Leave a comment