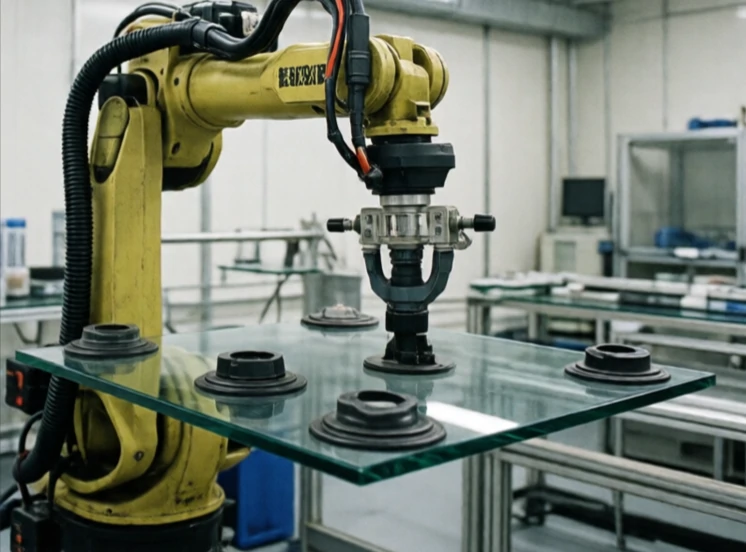
Efectorul final este dispozitivul de la capătul unui braț robotic care interacționează cu lumea. Este mâna, unealta, dispozitivul de prindere, torța de sudură, ventuza. Brațul îl poziționează. Efectorul final face treaba.
Efectorii finali sunt specifici sarcinii. Un robot care ridică cutii ar putea folosi un dispozitiv de prindere cu vid. Un robot care sudează folosește o torță. Un robot care asamblează componente electronice folosește un dispozitiv de prindere minuscul cu detectare a forței. Schimbarea efectorului final schimbă ceea ce poate face robotul, motiv pentru care cuplajele cu schimbare rapidă sunt comune în fabricația flexibilă.
Tipuri comune de efectori finali
- Prinzător cu două degete: simplu, versatil, utilizat pe scară largă.
- Prindere cu vid: suprafețe plane, carton, sticlă.
- Grip magnetic: piese din metale feroase.
- Pistolet de sudură: conectat la braț, control precis al traiectoriei.
- Senzor de forță/cuplu: măsoară contactul pentru asamblare.
Efectorul final este locul unde precizia, repetabilitatea și dexteritatea se întâlnesc cu lumea reală. Un braț robotic perfect, cu un dispozitiv de prindere slab, nu îndeplinește sarcina. Un braț simplu, cu un efector final bine proiectat, poate depăși așteptările. Schimbătoarele de scule permit unui robot să execute mai multe sarcini prin schimbarea automată a efectorilor finali. Senzorii din efectorul final oferă feedback: s-a închis dispozitivul de prindere pe piesă? Este forța prea mare? Acest feedback închide bucla și face robotul fiabil. Efectorul final este partea principală a robotului și merită la fel de multă atenție la design ca și brațul în sine.
Comments
No comments yet. Be the first to share a thought.
Leave a comment