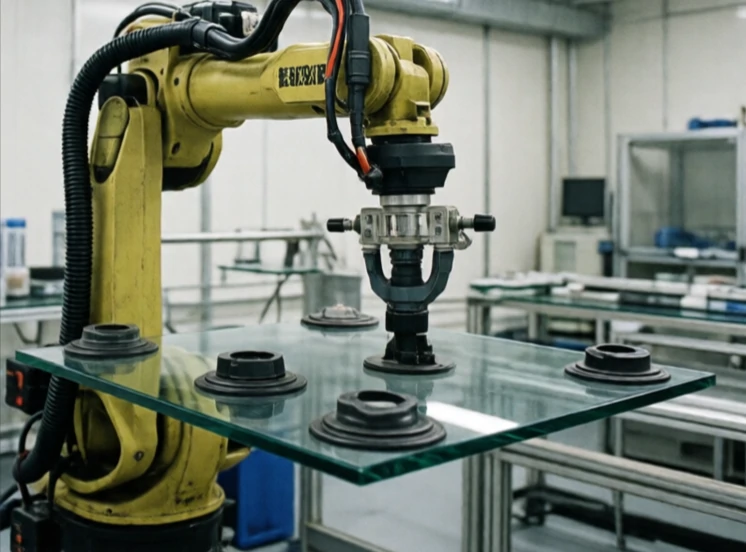
Efektor końcowy to urządzenie na końcu ramienia robota, które wchodzi w interakcję ze światem. Jest to dłoń, narzędzie, chwytak, palnik spawalniczy i przyssawka. Ramię je ustawia. Efektor końcowy wykonuje pracę.
Efektory końcowe są specyficzne dla danego zadania. Robot podnoszący pudełka może używać chwytaka próżniowego. Robot spawający używa palnika. Robot montujący elektronikę używa małego chwytaka z czujnikiem siły. Zmiana efektora końcowego zmienia możliwości robota, dlatego szybkozłącza są powszechne w elastycznym procesie produkcyjnym.
Typowe typy efektorów końcowych
- Chwytak dwupalczasty: prosty, wszechstronny, szeroko stosowany.
- Chwytak próżniowy: powierzchnie płaskie, tektura, szkło.
- Chwytak magnetyczny: części z metali żelaznych.
- Palnik spawalniczy: połączony z ramieniem, precyzyjna kontrola ścieżki.
- Czujnik siły/momentu obrotowego: mierzy kontakt w celu montażu.
Efektor końcowy to miejsce, w którym precyzja, powtarzalność i zręczność spotykają się z realnym światem. Idealne ramię robota ze słabym chwytakiem nie spełnia oczekiwań. Proste ramię z dobrze zaprojektowanym efektorem końcowym może przewyższyć oczekiwania. Zmieniacze narzędzi pozwalają jednemu robotowi wykonywać wiele zadań poprzez automatyczną wymianę efektorów końcowych. Czujniki w efektorze końcowym dostarczają informacji zwrotnej: czy chwytak zamknął się na części? Czy siła jest zbyt duża? Ta informacja zwrotna zamyka pętlę i zapewnia niezawodność robota. Efektor końcowy to główna część robota i zasługuje na tyle samo uwagi podczas projektowania, co samo ramię.
Comments
No comments yet. Be the first to share a thought.
Leave a comment