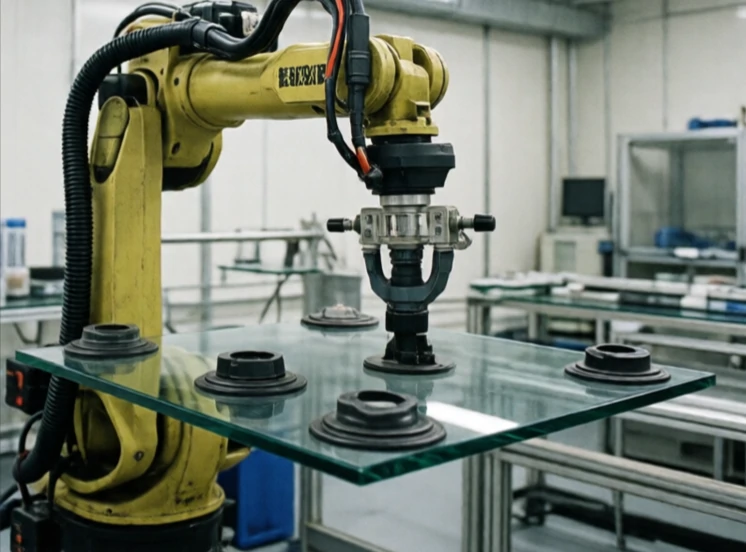
末端执行器是位于机械臂末端,与外界交互的装置。它可以是机械臂的手、工具、夹爪、焊枪或吸盘。机械臂负责定位末端执行器,而末端执行器则执行实际工作。
末端执行器是针对特定任务而设计的。例如,一台用于搬运箱子的机器人可能使用真空吸盘;一台用于焊接的机器人使用焊枪;一台用于组装电子产品的机器人则使用带有力感应功能的微型夹爪。更换末端执行器会改变机器人的功能,因此快速更换接头在柔性制造中非常常见。
常见的末端执行器类型
- 双指抓握器:简单、多功能、用途广泛。
- 真空吸盘:适用于平面、纸板、玻璃。
- 磁性夹爪:铁磁金属部件。
- 焊枪:与手臂连接,路径控制精确。
- 力/扭矩传感器:测量装配时的接触情况。
末端执行器是精度、重复性和灵活性与实际应用相结合的关键所在。即使机械臂本身设计完美,但如果夹爪性能不佳,也无法完成任务。而一个结构简单的机械臂,如果末端执行器设计精良,则能超越预期。工具更换器能够让一台机器人通过自动更换末端执行器来执行多种任务。末端执行器中的传感器提供反馈:夹爪是否夹紧了工件?夹力是否过大?这些反馈信息构成了一个闭环,确保了机器人的可靠性。末端执行器是机器人的核心部件,其设计应与机械臂本身同等重视。
Comments
No comments yet. Be the first to share a thought.
Leave a comment