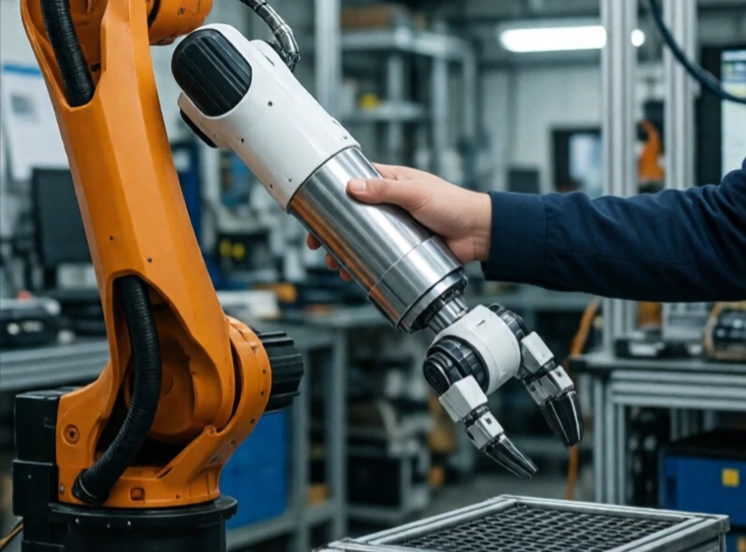
Cơ chế điều khiển tuân thủ cho phép robot thích ứng với các lực tác động từ bên ngoài. Thay vì giữ nguyên một vị trí cứng nhắc, robot hoạt động như một lò xo hoặc bộ giảm chấn. Đẩy nó và nó di chuyển. Thả ra và nó trở lại vị trí ban đầu. Sự linh hoạt đó giúp robot an toàn hơn và hoạt động hiệu quả hơn trong môi trường không có cấu trúc cố định.
Robot công nghiệp truyền thống thường cứng nhắc. Chúng giữ nguyên vị trí bất kể điều gì xảy ra. Điều này hữu ích cho việc phay kim loại nhưng lại nguy hiểm đối với người làm việc và vụng về đối với các công việc như lắp chốt vào lỗ. Điều khiển độ đàn hồi làm giảm phản ứng cứng nhắc. Nó có thể là thụ động, sử dụng lò xo hoặc vật liệu mềm dẻo, hoặc chủ động, sử dụng cảm biến lực và phần mềm để mô phỏng hoạt động của lò xo.
Các loại tuân thủ
- Độ đàn hồi thụ động: lò xo cơ học hoặc khớp nối linh hoạt.
- Tuân thủ chủ động: cảm biến lực và thuật toán điều khiển.
- Kiểm soát trở kháng: điều chỉnh mối quan hệ lực-chuyển động.
- Kiểm soát ra vào: đo lực và điều khiển chuyển động.
- Độ cứng thay đổi: độ đàn hồi thay đổi tùy thuộc vào nhiệm vụ.
Tính linh hoạt là yếu tố thiết yếu cho việc lắp ráp. Một robot cứng nhắc cố gắng đưa một cái chốt vào lỗ sẽ bị kẹt hoặc làm hỏng thứ gì đó. Một robot linh hoạt sẽ lắc lư cái chốt cho đến khi nó khớp vào, giống như cách một người làm. Tính linh hoạt cũng làm cho sự hợp tác giữa người và robot an toàn hơn. Một cánh tay robot cứng nhắc va vào người có thể gây thương tích. Một cánh tay linh hoạt sẽ nhường chỗ. Sự đánh đổi là độ chính xác. Quá nhiều sự linh hoạt sẽ khiến robot không thể giữ vị trí chính xác. Nghệ thuật nằm ở việc điều chỉnh độ cứng cho phù hợp với nhiệm vụ, cứng khi cần độ chính xác, mềm khi cần an toàn và khả năng thích ứng hơn.
Comments (2)
Leave a comment