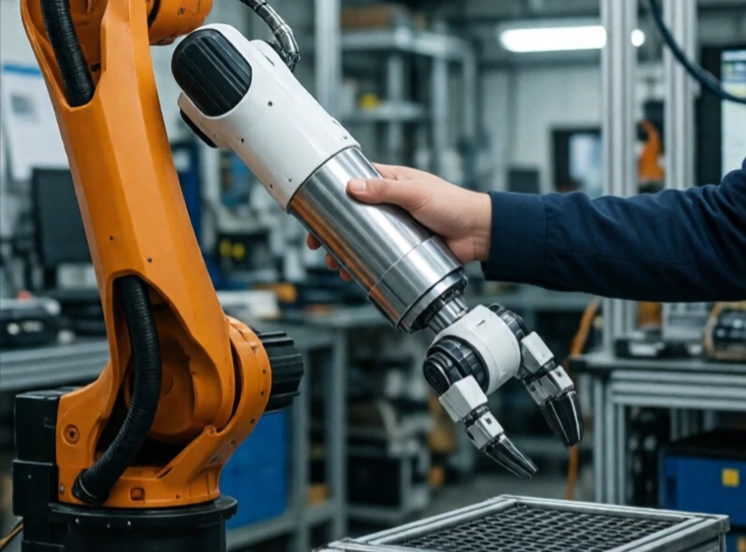
順應性控制使機器人能夠回應外部作用力。它不再保持剛性位置,而是像彈簧或阻尼器一樣運作。施加壓力,它就會移動;鬆開壓力,它就會回到原位。這種靈活性使機器人在非結構化環境中更加安全、更有效率。
傳統工業機器人結構僵硬,無論如何都保持靜止狀態。這在金屬銑削加工中很有用,但在人員周圍卻很危險,而且對於諸如將銷釘插入孔中之類的任務也顯得笨拙。柔順控制可以改善這種反應。它可以是被動的,使用彈簧或柔性材料;也可以是主動的,使用力感測器和軟體來模擬彈簧的行為。
合規類型
- 被動順應性:機械彈簧或柔性關節。
- 主動順應性:力傳感器和控制演算法。
- 阻抗控制:調節力與運動的關係。
- 存取控制:測量力並發出運動指令。
- 可變剛度:根據任務改變柔順性。
順應性對於組裝至關重要。剛性機器人試圖將銷釘插入孔中時,可能會卡住或損壞零件。而柔性機器人會像人一樣,輕輕晃動銷釘直到滑入。順應性還能提高人機協作的安全性。剛性機器手臂撞擊人體可能造成傷害,而柔性手臂則會做出相應的調整。但順應性的代價是精確度。過高的順應性會導致機器人無法精確地保持位置。關鍵在於根據任務調整機器人的剛性:在需要精確性的任務中使用剛性,在更注重安全性和適應性的任務中使用柔性。
Comments (2)
Leave a comment