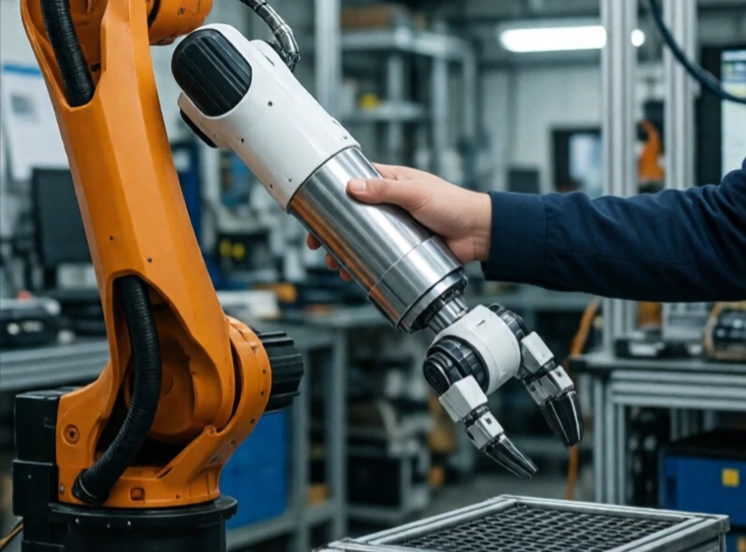
순응 제어는 로봇이 외부 힘에 반응하도록 합니다. 로봇은 고정된 위치를 유지하는 대신 스프링이나 댐퍼처럼 작동합니다. 밀면 움직이고, 놓으면 원래 위치로 돌아갑니다. 이러한 유연성 덕분에 로봇은 비정형적인 환경에서 더욱 안전하고 효율적으로 작동할 수 있습니다.
기존 산업용 로봇은 움직임이 뻣뻣합니다. 어떤 상황에서도 제자리에 고정되어 있죠. 이는 금속 가공에는 유용하지만, 사람 주변에서는 위험하고, 못을 구멍에 끼우는 것과 같은 작업에는 부적합합니다. 컴플라이언스 제어는 이러한 로봇의 반응을 부드럽게 만들어 줍니다. 컴플라이언스 제어는 스프링이나 유연한 소재를 사용하는 수동 방식과, 힘 센서와 소프트웨어를 사용하여 스프링의 동작을 시뮬레이션하는 능동 방식이 있습니다.
규정 준수의 유형
- 수동적 순응성: 기계식 스프링 또는 유연한 관절.
- 능동형 순응성: 힘 센서 및 제어 알고리즘.
- 임피던스 제어: 힘과 운동 사이의 관계를 조절합니다.
- 접근 제어: 힘을 측정하고 동작을 명령합니다.
- 가변 강성: 작업에 따라 순응도가 변화합니다.
조립 작업에서 유연성은 필수적입니다. 뻣뻣한 로봇이 구멍에 못을 끼우려고 하면 걸리거나 부러질 수 있습니다. 반면 유연한 로봇은 사람이 하는 것처럼 못을 살살 흔들어 끼워 넣습니다. 유연성은 인간과 로봇의 협업을 더욱 안전하게 만듭니다. 뻣뻣한 로봇 팔이 사람을 치면 부상을 입을 수 있지만, 유연한 팔은 필요에 따라 휘어집니다. 하지만 유연성의 균형점은 정밀도에 있습니다. 유연성이 너무 크면 로봇이 정확한 위치를 유지할 수 없습니다. 핵심은 작업에 따라 적절한 강성을 조절하는 것입니다. 정밀도가 중요한 작업에는 강성을, 안전성과 적응성이 중요한 작업에는 유연성을 적용해야 합니다.
Comments (2)
Leave a comment