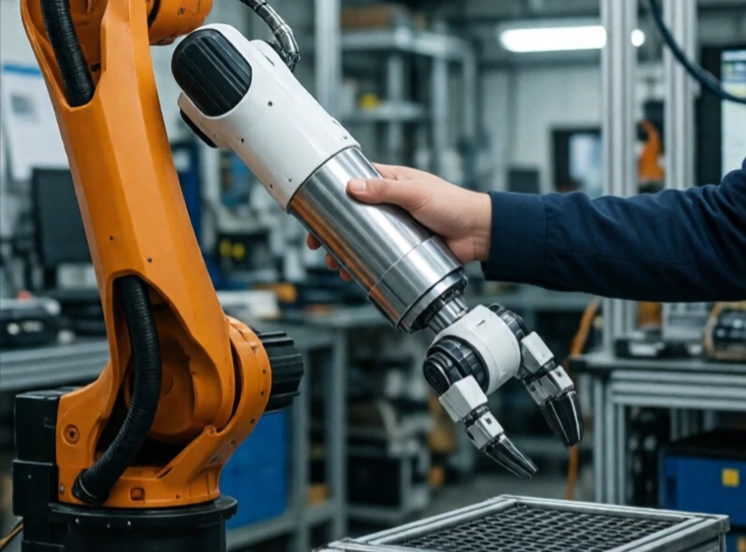
Med hjälp av efterlevnadskontroll kan en robot ge efter för yttre krafter. Istället för att hålla en fast position beter sig roboten som en fjäder eller dämpare. Tryck på den och den rör sig. Släpp den och den återvänder. Den flexibiliteten gör robotar säkrare och mer kapabla i ostrukturerade miljöer.
Traditionella industrirobotar är styva. De håller positionen oavsett vad. Det är användbart för att fräsa metall men farligt runt människor och klumpigt för uppgifter som att sätta in en pinne i ett hål. Efterlevnadskontroll mjukar upp responsen. Den kan vara passiv, med hjälp av fjädrar eller flexibla material, eller aktiv, med hjälp av kraftsensorer och programvara för att simulera fjäderbeteende.
Typer av efterlevnad
- Passiv eftergivlighet: mekaniska fjädrar eller flexibla leder.
- Aktiv efterlevnad: kraftsensorer och styralgoritmer.
- Impedanskontroll: reglerar förhållandet mellan kraft och rörelse.
- Admittanskontroll: mäter kraft och kommenderar rörelse.
- Variabel styvhet: ändrar följsamhet baserat på uppgift.
Följsamhet är avgörande för montering. En stel robot som försöker sätta in en pinne i ett hål kommer att fastna eller gå sönder något. En följsam robot vickar på pinnen tills den glider in, precis som en person gör. Följsamhet gör också samarbetet mellan människa och robot säkrare. En stel robotarm som träffar en person kan orsaka skada. En följsam arm ger vika. Avvägningen är precision. För mycket följsamhet och roboten kan inte hålla en position exakt. Konsten är att justera styvheten för uppgiften, styv där precision är viktigast, mjuk där säkerhet och anpassningsförmåga är viktigast.
Comments (2)
Leave a comment