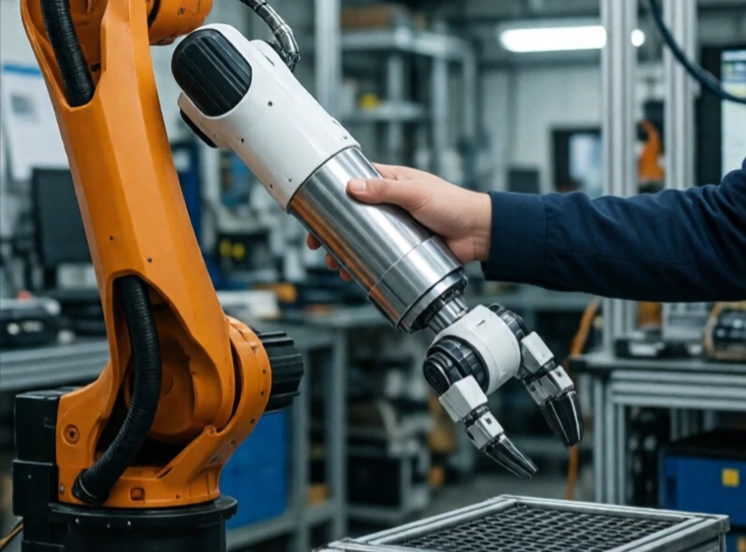
顺应性控制使机器人能够响应外部作用力。它不再保持刚性位置,而是像弹簧或阻尼器一样运作。施加压力,它就会移动;松开压力,它就会返回原位。这种灵活性使机器人在非结构化环境中更加安全、更加高效。
传统工业机器人结构僵硬,无论如何都保持静止状态。这在金属铣削加工中很有用,但在人员周围却很危险,而且对于诸如将销钉插入孔中之类的任务也显得笨拙。柔顺控制可以改善这种反应。它可以是被动的,使用弹簧或柔性材料;也可以是主动的,使用力传感器和软件来模拟弹簧的行为。
合规类型
- 被动顺应性:机械弹簧或柔性关节。
- 主动顺应性:力传感器和控制算法。
- 阻抗控制:调节力与运动的关系。
- 准入控制:测量力并发出运动指令。
- 可变刚度:根据任务改变柔顺性。
顺应性对于装配至关重要。刚性机器人试图将销钉插入孔中时,可能会卡住或损坏部件。而柔性机器人则会像人一样,轻轻晃动销钉直至其滑入。顺应性还能提高人机协作的安全性。刚性机器人手臂撞击人体可能造成伤害,而柔性手臂则会做出相应的调整。但顺应性的代价是精度。过高的顺应性会导致机器人无法精确地保持位置。关键在于根据任务调整机器人的刚度:在需要精确性的任务中使用刚性,在更注重安全性和适应性的任务中使用柔性。
Comments (2)
Leave a comment