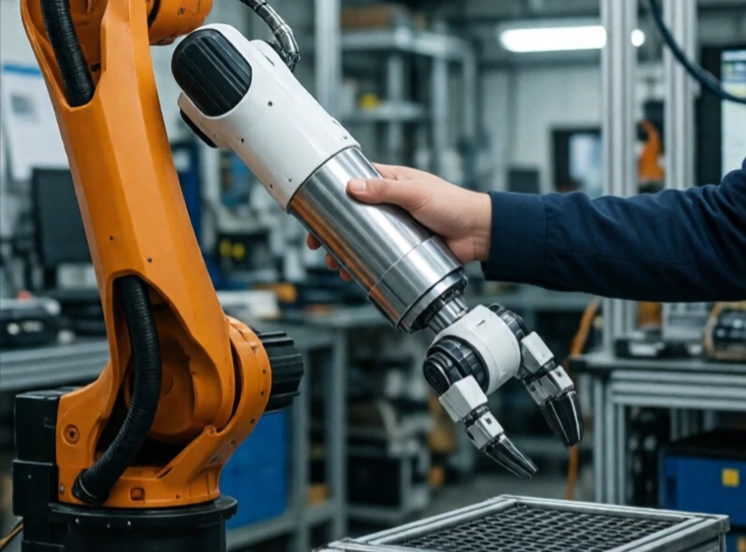
Compliance-kontrol lader en robot give efter for eksterne kræfter. I stedet for at holde en stiv position opfører robotten sig som en fjeder eller dæmper. Skub til den, og den bevæger sig. Slip, og den vender tilbage. Denne fleksibilitet gør robotter sikrere og mere kapable i ustrukturerede miljøer.
Traditionelle industrirobotter er stive. De holder positionen uanset hvad. Det er nyttigt til fræsning af metal, men farligt omkring mennesker og klodset til opgaver som at indsætte en tap i et hul. Compliance-kontrol blødgør responsen. Den kan være passiv ved hjælp af fjedre eller fleksible materialer, eller aktiv ved hjælp af kraftsensorer og software til at simulere fjederens adfærd.
Typer af overholdelse
- Passiv eftergivenhed: mekaniske fjedre eller fleksible led.
- Aktiv compliance: kraftsensorer og kontrolalgoritmer.
- Impedanskontrol: regulerer forholdet mellem kraft og bevægelse.
- Adgangskontrol: måler kraft og kommanderer bevægelse.
- Variabel stivhed: ændrer compliance baseret på opgaven.
Eftergivenhed er afgørende for montering. En stiv robot, der forsøger at indsætte en tap i et hul, vil sætte sig fast eller ødelægge noget. En eftergivende robot vrikke med tappen, indtil den glider ind, ligesom en person gør. Eftergivenhed gør også samarbejdet mellem menneske og robot mere sikkert. En stiv robotarm, der rammer en person, kan forårsage skade. En eftergivende arm giver efter. Afvejningen er præcision. For meget eftergivenhed, og robotten kan ikke holde en position præcist. Kunsten er at justere stivheden til opgaven: stiv, hvor præcision betyder noget, blød, hvor sikkerhed og tilpasningsevne betyder mere.
Comments (2)
Leave a comment