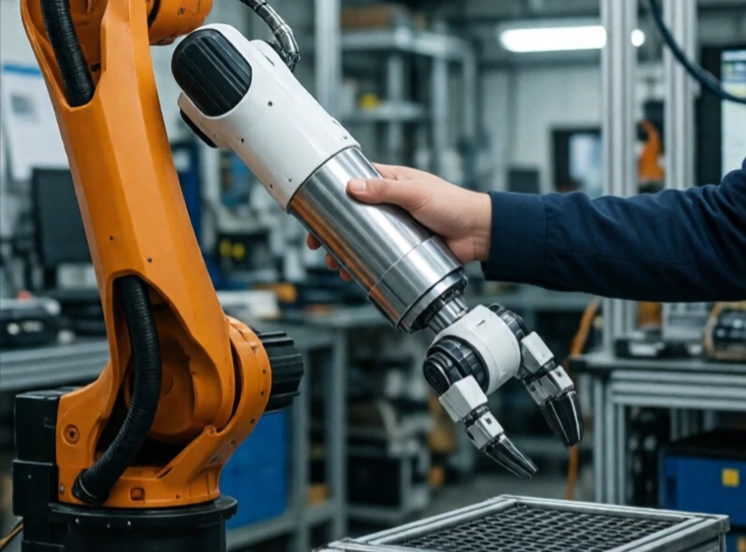
Die Nachgiebigkeitssteuerung ermöglicht es einem Roboter, auf äußere Kräfte zu reagieren. Anstatt eine starre Position einzunehmen, verhält er sich wie eine Feder oder ein Dämpfer. Wird er angestoßen, bewegt er sich. Lässt man ihn los, kehrt er in seine Ausgangsposition zurück. Diese Flexibilität macht Roboter in unstrukturierten Umgebungen sicherer und leistungsfähiger.
Herkömmliche Industrieroboter sind starr. Sie halten ihre Position unabhängig von den Bewegungen. Das ist zwar beim Fräsen von Metall nützlich, aber gefährlich in der Nähe von Personen und unhandlich für Aufgaben wie das Einsetzen eines Stifts in ein Loch. Eine Nachgiebigkeitsregelung reduziert die Reaktionsfähigkeit. Sie kann passiv, mithilfe von Federn oder flexiblen Materialien, oder aktiv, mithilfe von Kraftsensoren und Software zur Simulation des Federverhaltens, erfolgen.
Arten der Einhaltung
- Passive Nachgiebigkeit: mechanische Federn oder flexible Gelenke.
- Aktive Nachgiebigkeit: Kraftsensoren und Regelalgorithmen.
- Impedanzregelung: reguliert die Kraft-Bewegungs-Beziehung.
- Admittanzregelung: misst die Kraft und steuert die Bewegung.
- Variable Steifigkeit: Die Nachgiebigkeit ändert sich je nach Aufgabe.
Nachgiebigkeit ist für die Montage unerlässlich. Ein starrer Roboter, der versucht, einen Stift in ein Loch zu stecken, wird sich verklemmen oder etwas beschädigen. Ein nachgiebiger Roboter bewegt den Stift so lange hin und her, bis er hineingleitet, ähnlich wie ein Mensch. Nachgiebigkeit erhöht auch die Sicherheit in der Mensch-Roboter-Kollaboration. Ein steifer Roboterarm, der eine Person trifft, kann Verletzungen verursachen. Ein nachgiebiger Arm gibt nach. Der Kompromiss liegt in der Präzision. Ist die Nachgiebigkeit zu hoch, kann der Roboter eine Position nicht genau halten. Die Kunst besteht darin, die Steifigkeit optimal auf die jeweilige Aufgabe abzustimmen: steif, wo Präzision wichtig ist, weich, wo Sicherheit und Anpassungsfähigkeit im Vordergrund stehen.
Comments (2)
Leave a comment