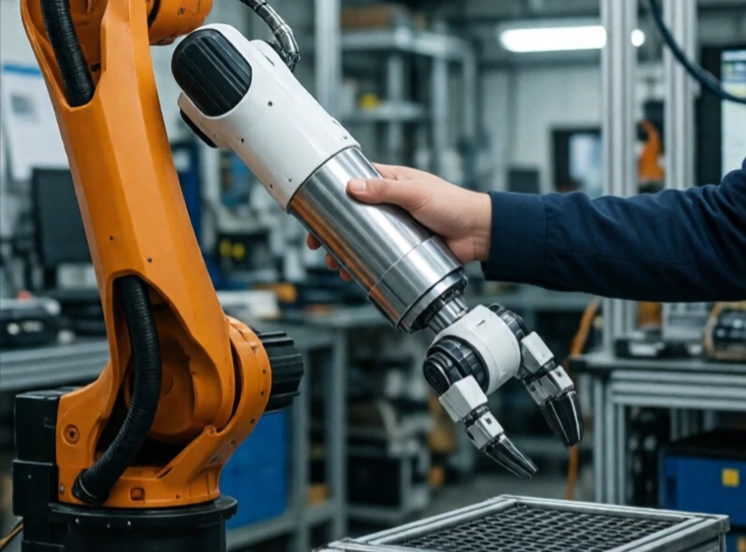
Řízení poddajnosti umožňuje robotovi podvolit se vnějším silám. Místo toho, aby držel pevnou pozici, se robot chová jako pružina nebo tlumič. Zatlačte na něj a on se pohne. Pusťte ho a on se vrátí. Tato flexibilita činí roboty bezpečnějšími a výkonnějšími v nestrukturovaném prostředí.
Tradiční průmyslové roboty jsou tuhé. Drží si pozici za všech okolností. To je užitečné pro frézování kovů, ale nebezpečné v blízkosti lidí a nemotorné pro úkoly, jako je vkládání kolíku do otvoru. Řízení poddajnosti změkčuje reakci. Může být pasivní, s využitím pružin nebo pružných materiálů, nebo aktivní, s využitím silových senzorů a softwaru pro simulaci chování pružin.
Typy dodržování předpisů
- Pasivní poddajnost: mechanické pružiny nebo pružné klouby.
- Aktivní dodržování předpisů: senzory síly a řídicí algoritmy.
- Řízení impedance: reguluje vztah síly a pohybu.
- Řízení admitance: měří sílu a řídí pohyb.
- Proměnná tuhost: mění poddajnost na základě úkolu.
Pro montáž je nezbytná dodržování předpisů. Tuhý robot, který se snaží zasunout kolík do otvoru, se zasekne nebo něco zlomí. Poddajný robot vrtí kolíkem, dokud nezapadne, stejně jako člověk. Dodržování předpisů také zvyšuje bezpečnost spolupráce člověka a robota. Tuhé robotické rameno, které narazí na člověka, může způsobit zranění. Poddajné rameno povolí. Kompromisem je přesnost. Příliš mnoho dodržování předpisů a robot nemůže přesně udržet polohu. Umění spočívá v ladění tuhosti pro daný úkol: tuhé tam, kde důležitá je přesnost, a měkké tam, kde důležitá je bezpečnost a přizpůsobivost.
Comments (2)
Leave a comment