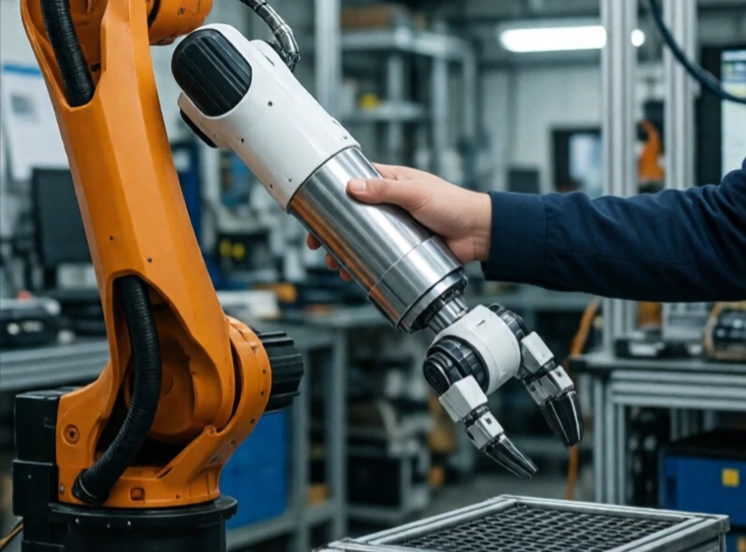
Система управления податливостью позволяет роботу поддаваться внешним воздействиям. Вместо того чтобы удерживать жесткое положение, робот ведет себя как пружина или демпфер. Нажмите на него — и он двинется. Отпустите — и он вернется в исходное положение. Такая гибкость делает роботов более безопасными и эффективными в неструктурированных средах.
Традиционные промышленные роботы жесткие. Они удерживают положение независимо от обстоятельств. Это полезно для фрезерования металла, но опасно для людей и неудобно для таких задач, как вставка штифта в отверстие. Управление податливостью смягчает реакцию. Оно может быть пассивным, с использованием пружин или гибких материалов, или активным, с использованием датчиков силы и программного обеспечения для имитации поведения пружин.
Виды соответствия
- Пассивная податливость: механические пружины или гибкие шарниры.
- Активная податливость: датчики силы и алгоритмы управления.
- Регулирование импеданса: регулирует соотношение силы и движения.
- Контроль допуска: измеряет силу и задает движение.
- Переменная жесткость: изменение податливости в зависимости от задачи.
Гибкость имеет решающее значение для сборки. Жесткий робот, пытающийся вставить штифт в отверстие, заклинит или сломает что-нибудь. Гибкий робот покачивает штифт, пока он не войдет, как это делает человек. Гибкость также делает взаимодействие человека и робота более безопасным. Жесткая рука робота, ударившая человека, может причинить травму. Гибкая рука поддастся. Компромисс заключается в точности. Слишком большая гибкость — и робот не сможет точно удерживать позицию. Искусство состоит в настройке жесткости под задачу: жесткая там, где важна точность, мягкая там, где важнее безопасность и адаптивность.
Comments (2)
Leave a comment