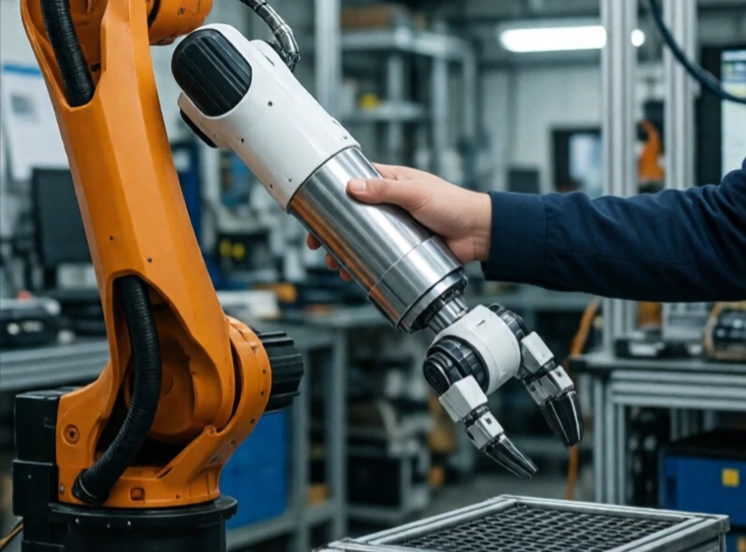
Kontrola podatności pozwala robotowi ugiąć się pod wpływem sił zewnętrznych. Zamiast utrzymywać sztywną pozycję, robot zachowuje się jak sprężyna lub amortyzator. Popchnij go, a ruszy. Puść, a wróci. Ta elastyczność sprawia, że roboty są bezpieczniejsze i bardziej wydajne w nieustrukturyzowanych środowiskach.
Tradycyjne roboty przemysłowe są sztywne. Utrzymują pozycję bez względu na wszystko. Jest to przydatne przy frezowaniu metalu, ale niebezpieczne w pobliżu ludzi i niezdarne przy zadaniach takich jak wkładanie kołka w otwór. Kontrola podatności łagodzi reakcję. Może być pasywna, wykorzystując sprężyny lub elastyczne materiały, lub aktywna, wykorzystując czujniki siły i oprogramowanie symulujące zachowanie sprężyny.
Rodzaje zgodności
- Podatność bierna: sprężyny mechaniczne lub złącza elastyczne.
- Aktywna zgodność: czujniki siły i algorytmy sterowania.
- Kontrola impedancji: reguluje zależność siła-ruch.
- Kontrola wstępu: mierzy siłę i wydaje polecenia dotyczące ruchu.
- Zmienna sztywność: zmienia podatność zależnie od zadania.
Zgodność jest niezbędna do montażu. Sztywny robot próbujący włożyć kołek w otwór zablokuje lub złamie coś. Zgodny robot porusza kołkiem, aż wślizgnie się w otwór, jak człowiek. Zgodność zwiększa również bezpieczeństwo współpracy między człowiekiem a robotem. Sztywne ramię robota, które uderzy w człowieka, może spowodować obrażenia. Zgodne ramię ugina się. Kompromisem jest precyzja. Zbyt duża zgodność uniemożliwia robotowi precyzyjne utrzymanie pozycji. Sztuką jest dobranie sztywności do zadania – sztywnej tam, gdzie liczy się precyzja, miękkiej tam, gdzie bezpieczeństwo i adaptacja są ważniejsze.
Comments (2)
Leave a comment