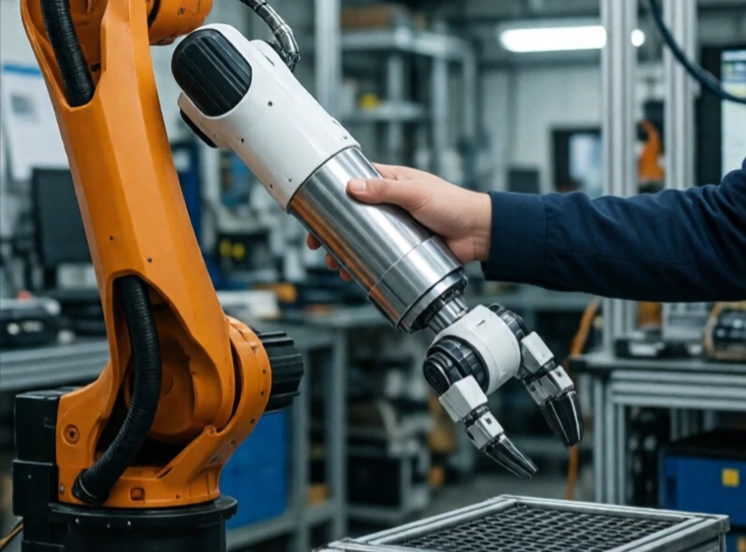
El control de cumplimiento permite que un robot ceda ante fuerzas externas. En lugar de mantener una posición rígida, el robot se comporta como un resorte o amortiguador. Si se le empuja, se mueve; si se le suelta, regresa a su posición original. Esta flexibilidad hace que los robots sean más seguros y capaces en entornos no estructurados.
Los robots industriales tradicionales son rígidos. Mantienen la posición sin importar las circunstancias. Esto resulta útil para el fresado de metales, pero es peligroso cerca de personas y poco práctico para tareas como insertar una clavija en un orificio. El control de flexibilidad suaviza la respuesta. Puede ser pasivo, mediante resortes o materiales flexibles, o activo, mediante sensores de fuerza y software que simula el comportamiento de un resorte.
Tipos de cumplimiento
- Conformidad pasiva: resortes mecánicos o juntas flexibles.
- Cumplimiento activo: sensores de fuerza y algoritmos de control.
- Control de impedancia: regula la relación fuerza-movimiento.
- Control de admitancia: mide la fuerza y controla el movimiento.
- Rigidez variable: la flexibilidad cambia en función de la tarea.
La flexibilidad es esencial para el ensamblaje. Un robot rígido que intenta insertar una clavija en un agujero se atascará o romperá algo. Un robot flexible mueve la clavija hasta que encaja, como lo haría una persona. La flexibilidad también hace que la colaboración humano-robot sea más segura. Un brazo robótico rígido que golpea a una persona puede causar lesiones. Un brazo flexible cede. La contrapartida es la precisión. Si la flexibilidad es excesiva, el robot no puede mantener una posición con precisión. La clave está en ajustar la rigidez según la tarea: rígida donde la precisión es importante, flexible donde la seguridad y la adaptabilidad son más importantes.
Comments (2)
Leave a comment