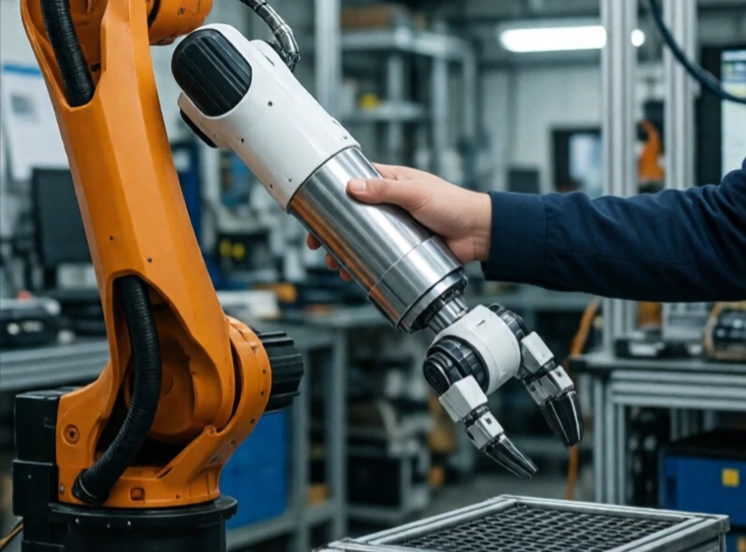
Uyumluluk kontrolü, bir robotun dış kuvvetlere boyun eğmesini sağlar. Robot, sert bir pozisyonda kalmak yerine, bir yay veya amortisör gibi davranır. İttiğinizde hareket eder, bıraktığınızda ise eski haline döner. Bu esneklik, robotları yapılandırılmamış ortamlarda daha güvenli ve daha yetenekli hale getirir.
Geleneksel endüstriyel robotlar serttir. Ne olursa olsun pozisyonlarını korurlar. Bu, metal işleme için faydalı olsa da, insanların yanında tehlikelidir ve bir deliğe pim yerleştirmek gibi işler için hantaldır. Uyum kontrolü, tepkiyi yumuşatır. Yaylar veya esnek malzemeler kullanarak pasif veya yay davranışını simüle etmek için kuvvet sensörleri ve yazılım kullanarak aktif olabilir.
Uyumluluk türleri
- Pasif uyumluluk: mekanik yaylar veya esnek bağlantılar.
- Aktif uyumluluk: kuvvet sensörleri ve kontrol algoritmaları.
- Empedans kontrolü: Kuvvet-hareket ilişkisini düzenler.
- Giriş kontrolü: kuvveti ölçer ve hareketi yönlendirir.
- Değişken sertlik: Göreve bağlı olarak esnekliği değiştirir.
Montaj için esneklik çok önemlidir. Sert bir robot bir pimi bir deliğe sokmaya çalışırken sıkışır veya bir şey kırılır. Esnek bir robot ise pimi tıpkı bir insan gibi kaydırarak yerine oturtur. Esneklik ayrıca insan-robot işbirliğini daha güvenli hale getirir. Sert bir robot kolu bir insana çarptığında yaralanmaya neden olabilir. Esnek bir kol ise esner. Bunun karşılığında hassasiyetten ödün verilir. Çok fazla esneklik robotun pozisyonunu doğru bir şekilde tutmasını engeller. Buradaki püf nokta, göreve göre sertliği ayarlamaktır; hassasiyetin önemli olduğu yerlerde sert, güvenlik ve uyarlanabilirliğin daha önemli olduğu yerlerde ise yumuşak olmalıdır.
Comments (2)
Leave a comment