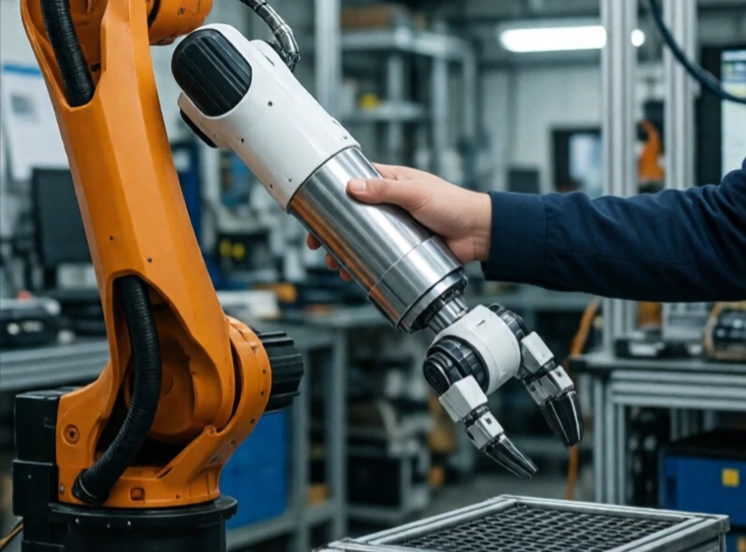
Ο έλεγχος συμμόρφωσης επιτρέπει σε ένα ρομπότ να υποκύπτει σε εξωτερικές δυνάμεις. Αντί να διατηρεί μια άκαμπτη θέση, το ρομπότ συμπεριφέρεται σαν ελατήριο ή αμορτισέρ. Σπρώξτε το και κινείται. Αφήστε το και επιστρέφει. Αυτή η ευελιξία καθιστά τα ρομπότ ασφαλέστερα και πιο ικανά σε μη δομημένα περιβάλλοντα.
Τα παραδοσιακά βιομηχανικά ρομπότ είναι άκαμπτα. Κρατούν τη θέση τους ό,τι και να γίνει. Αυτό είναι χρήσιμο για την κατεργασία μετάλλου, αλλά επικίνδυνο κοντά σε ανθρώπους και αδέξιο για εργασίες όπως η εισαγωγή ενός πείρου σε μια τρύπα. Ο έλεγχος συμμόρφωσης μαλακώνει την απόκριση. Μπορεί να είναι παθητικός, χρησιμοποιώντας ελατήρια ή εύκαμπτα υλικά, ή ενεργός, χρησιμοποιώντας αισθητήρες δύναμης και λογισμικό για την προσομοίωση της συμπεριφοράς των ελατηρίων.
Τύποι συμμόρφωσης
- Παθητική συμμόρφωση: μηχανικά ελατήρια ή εύκαμπτες αρθρώσεις.
- Ενεργητική συμμόρφωση: αισθητήρες δύναμης και αλγόριθμοι ελέγχου.
- Έλεγχος σύνθετης αντίστασης: ρυθμίζει τη σχέση δύναμης-κίνησης.
- Έλεγχος εισόδου: μετρά τη δύναμη και δίνει εντολή κίνησης.
- Μεταβλητή ακαμψία: αλλάζει τη συμμόρφωση με βάση την εργασία.
Η συμμόρφωση είναι απαραίτητη για τη συναρμολόγηση. Ένα άκαμπτο ρομπότ που προσπαθεί να εισάγει έναν πείρο σε μια τρύπα θα μπλοκάρει ή θα σπάσει κάτι. Ένα συμβατό ρομπότ κουνάει τον πείρο μέχρι να γλιστρήσει μέσα, όπως κάνει ένας άνθρωπος. Η συμμόρφωση κάνει επίσης ασφαλέστερη τη συνεργασία ανθρώπου-ρομπότ. Ένας άκαμπτος βραχίονας ρομπότ που χτυπά ένα άτομο μπορεί να προκαλέσει τραυματισμό. Ένας συμβατός βραχίονας υποχωρεί. Το αντάλλαγμα είναι η ακρίβεια. Πολύ συμμόρφωση και το ρομπότ δεν μπορεί να κρατήσει μια θέση με ακρίβεια. Η τέχνη είναι η ρύθμιση της ακαμψίας για την εργασία, άκαμπτη όπου η ακρίβεια έχει σημασία, μαλακή όπου η ασφάλεια και η προσαρμοστικότητα έχουν μεγαλύτερη σημασία.
Comments (2)
Leave a comment