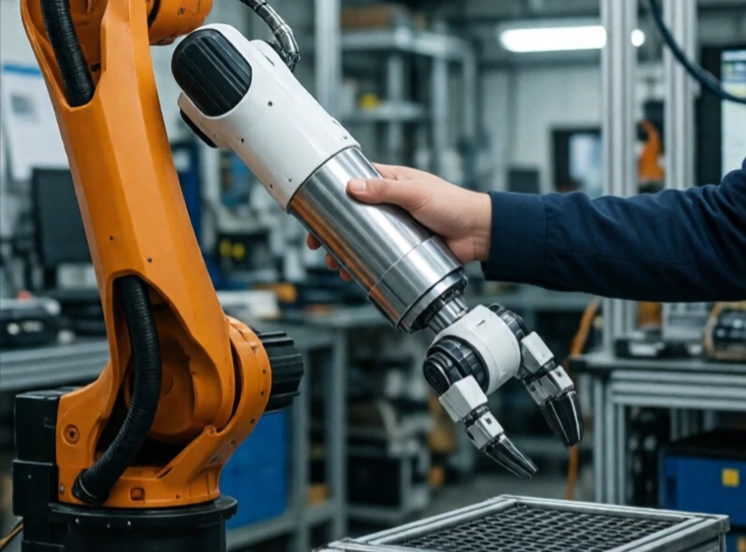
تتيح خاصية التحكم في المرونة للروبوت الاستجابة للقوى الخارجية. فبدلاً من الثبات في وضعية ثابتة، يتصرف الروبوت كزنبرك أو مخمد. ادفعه فيتحرك، واتركه فيعود إلى وضعه الأصلي. هذه المرونة تجعل الروبوتات أكثر أمانًا وكفاءة في البيئات غير المنظمة.
الروبوتات الصناعية التقليدية صلبة، فهي تحافظ على وضعها مهما كانت الظروف. هذا مفيد في عمليات تشكيل المعادن، ولكنه يشكل خطراً على الأشخاص، كما أنه غير عملي في مهام بسيطة كإدخال وتد في ثقب. تعمل أنظمة التحكم المرنة على تخفيف الاستجابة، ويمكن أن تكون هذه الأنظمة سلبية، باستخدام النوابض أو المواد المرنة، أو فعالة، باستخدام مستشعرات القوة والبرمجيات لمحاكاة سلوك النوابض.
أنواع الامتثال
- الامتثال السلبي: النوابض الميكانيكية أو المفاصل المرنة.
- الامتثال الفعال: أجهزة استشعار القوة وخوارزميات التحكم.
- التحكم في المعاوقة: ينظم العلاقة بين القوة والحركة.
- التحكم في الدخول: يقيس القوة ويأمر بالحركة.
- الصلابة المتغيرة: تغير المرونة بناءً على المهمة.
يُعدّ التوافق ضروريًا لعملية التجميع. فالروبوت الجامد الذي يحاول إدخال وتد في ثقب قد يعلق أو يكسر شيئًا ما. أما الروبوت المرن فيُحرّك الوتد حتى ينزلق في مكانه، تمامًا كما يفعل الإنسان. كما يُساهم التوافق في جعل التعاون بين الإنسان والروبوت أكثر أمانًا. فذراع الروبوت الجامد الذي يصطدم بشخص ما قد يُسبب له إصابة، بينما الذراع المرن ينثني بسهولة. يكمن التحدي في الدقة، فالتوافق المفرط يُفقد الروبوت القدرة على تثبيت موضعه بدقة. يكمن الفن في ضبط صلابة الروبوت بما يتناسب مع المهمة، فيكون صلبًا حيث تكون الدقة ضرورية، ومرنًا حيث تكون السلامة والقدرة على التكيف أكثر أهمية.
Comments (2)
Leave a comment