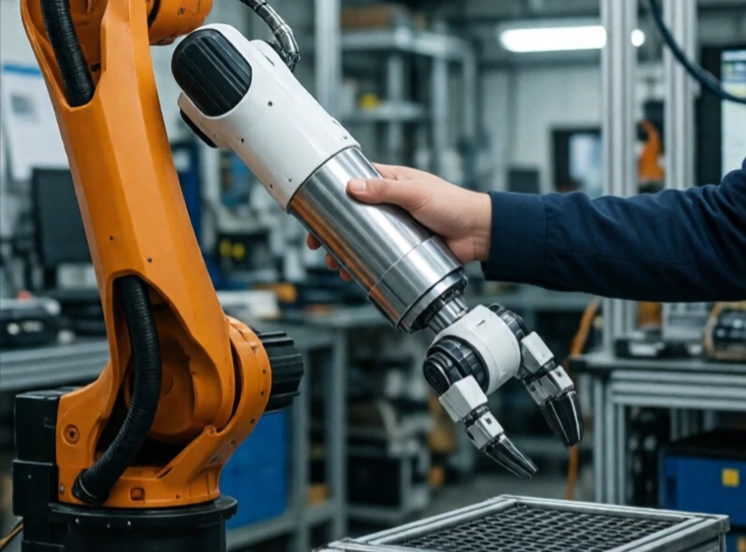
O controlo de conformidade permite que um robô ceda a forças externas. Em vez de manter uma posição rígida, o robô comporta-se como uma mola ou um amortecedor. Empurre-o e ele move-se. Solte-o e ele volta à posição inicial. Esta flexibilidade torna os robôs mais seguros e mais eficientes em ambientes não estruturados.
Os robôs industriais tradicionais são rígidos. Mantêm a posição independentemente da situação. Isto é útil para fresar metal, mas perigoso perto de pessoas e desajeitado para tarefas como inserir um pino num furo. O controlo de flexibilidade suaviza a resposta. Pode ser passivo, utilizando molas ou materiais flexíveis, ou ativo, utilizando sensores de força e software para simular o comportamento de uma mola.
Tipos de conformidade
- Complacência passiva: molas mecânicas ou juntas flexíveis.
- Conformidade ativa: sensores de força e algoritmos de controlo.
- Controlo de impedância: regula a relação força-movimento.
- Controlo de admissão: mede a força e comanda o movimento.
- Rigidez variável: altera a complacência de acordo com a tarefa.
A flexibilidade é essencial para a montagem. Um robô rígido que tente inserir um pino num orifício irá travar ou partir algo. Um robô flexível movimenta o pino até que este deslize para dentro, como uma pessoa faria. A flexibilidade também torna a colaboração entre humanos e robôs mais segura. Um braço robótico rígido que atinja uma pessoa pode causar ferimentos. Um braço flexível cede. A contrapartida é a precisão. O excesso de flexibilidade impede que o robô mantenha uma posição precisa. A arte está em ajustar a rigidez para a tarefa, rígida onde a precisão é importante, flexível onde a segurança e a adaptabilidade são mais importantes.
Comments (2)
Leave a comment