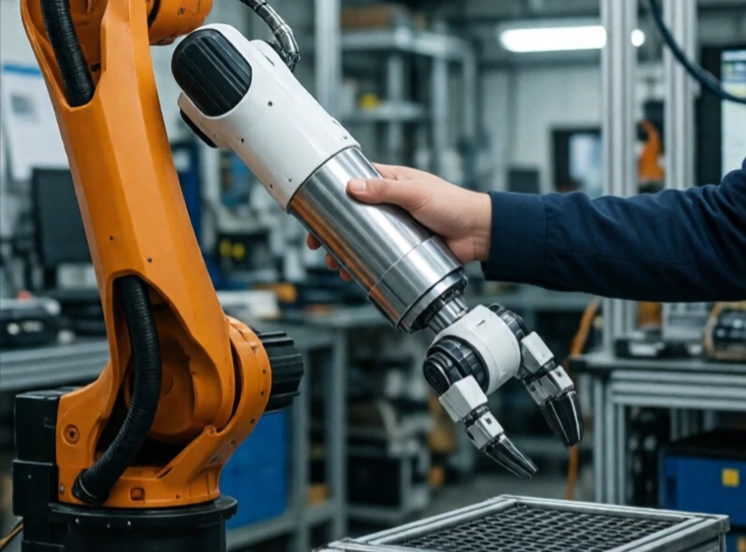
Le contrôle de la souplesse permet à un robot de s'adapter aux forces extérieures. Au lieu de maintenir une position rigide, le robot se comporte comme un ressort ou un amortisseur. Poussez-le et il se déplace. Relâchez-le et il revient à sa position initiale. Cette flexibilité rend les robots plus sûrs et plus performants dans les environnements non structurés.
Les robots industriels traditionnels sont rigides. Ils maintiennent leur position de manière inflexible. Cette rigidité est utile pour le fraisage du métal, mais dangereuse à proximité des personnes et peu pratique pour des tâches comme l'insertion d'une cheville dans un trou. Le contrôle de la souplesse permet d'adoucir la réponse. Il peut être passif, utilisant des ressorts ou des matériaux flexibles, ou actif, utilisant des capteurs de force et un logiciel pour simuler le comportement d'un ressort.
Types de conformité
- Conformité passive : ressorts mécaniques ou articulations flexibles.
- Conformité active : capteurs de force et algorithmes de contrôle.
- Contrôle d'impédance : régule la relation force-mouvement.
- Contrôle d'admittance : mesure la force et commande le mouvement.
- Rigidité variable : la souplesse se modifie en fonction de la tâche.
La souplesse est essentielle à l'assemblage. Un robot rigide qui tente d'insérer une cheville dans un trou risque de se bloquer ou de casser quelque chose. Un robot souple, lui, fait bouger la cheville jusqu'à ce qu'elle s'insère, comme le ferait un humain. La souplesse renforce également la sécurité de la collaboration homme-robot. Un bras robotique rigide qui heurte une personne peut la blesser. Un bras souple cède sous le choc. Le compromis réside dans la précision. Une souplesse excessive empêche le robot de maintenir une position avec exactitude. Tout l'art consiste à adapter la rigidité à la tâche : rigide là où la précision est primordiale, souple là où la sécurité et l'adaptabilité priment.
Comments (2)
Leave a comment