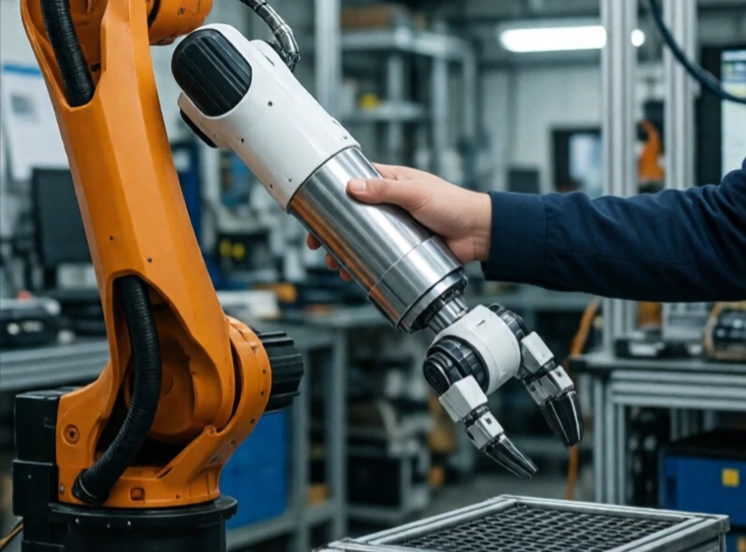
コンプライアンス制御により、ロボットは外部からの力に柔軟に対応できるようになります。ロボットは固定された姿勢を保つのではなく、バネやダンパーのように動作します。押せば動き、手を離せば元の位置に戻ります。この柔軟性により、ロボットは非構造化環境においてより安全かつ高い能力を発揮できるようになります。
従来の産業用ロボットは剛性が高く、どんな状況でも位置を維持します。これは金属加工には適していますが、人の周りでは危険であり、穴にピンを差し込むような作業には不向きです。コンプライアンス制御は、この動作の柔軟性を高めます。コンプライアンス制御には、バネや柔軟な素材を用いる受動的な方法と、力覚センサーとソフトウェアを用いてバネの挙動をシミュレートする能動的な方法があります。
コンプライアンスの種類
- 受動的なコンプライアンス:機械式バネまたはフレキシブルジョイント。
- 能動的なコンプライアンス:力覚センサーと制御アルゴリズム。
- インピーダンス制御:力と運動の関係を調整する。
- アドミタンス制御:力を測定し、動作を指令する。
- 可変剛性:タスクに応じてコンプライアンスが変化する。
組み立て作業において、柔軟性は不可欠です。硬いロボットが穴にピンを差し込もうとすると、詰まったり、何かを壊したりする可能性があります。柔軟性のあるロボットは、人間のようにピンを揺らしながら差し込みます。柔軟性は、人間とロボットの協働作業の安全性も高めます。硬いロボットアームが人に当たって怪我をさせる可能性がありますが、柔軟性のあるアームは動きます。ただし、精度とのトレードオフがあります。柔軟性が高すぎると、ロボットは正確な位置を保持できなくなります。重要なのは、作業内容に合わせて剛性を調整することです。精度が重要な場面では剛性を高くし、安全性と適応性がより重要な場面では柔軟性を持たせるべきです。
Comments (2)
Leave a comment