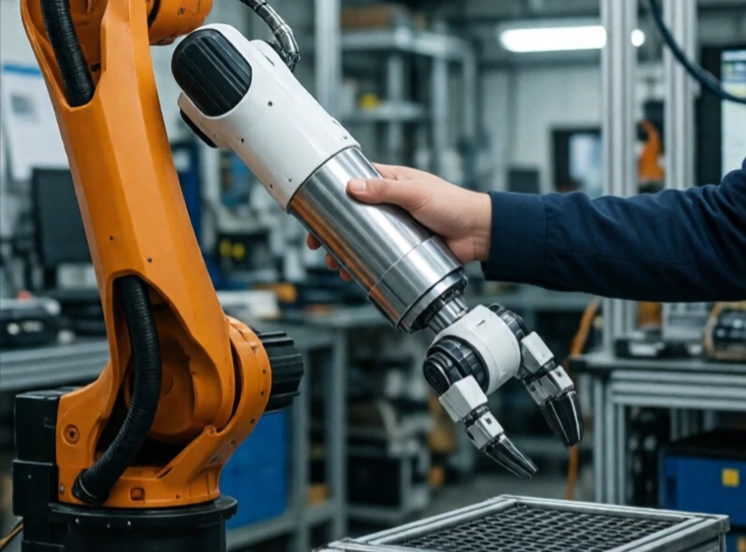
Controlul complianței permite unui robot să cedeze forțelor externe. În loc să mențină o poziție rigidă, robotul se comportă ca un arc sau un amortizor. Împingeți-l și se mișcă. Eliberați-l și se întoarce. Această flexibilitate face roboții mai siguri și mai capabili în medii nestructurate.
Roboții industriali tradiționali sunt rigizi. Își mențin poziția indiferent de situație. Acest lucru este util pentru frezarea metalului, dar periculos în preajma oamenilor și greoi pentru sarcini precum introducerea unui știft într-o gaură. Controlul flexibilității atenuează răspunsul. Poate fi pasiv, folosind arcuri sau materiale flexibile, sau activ, folosind senzori de forță și software pentru a simula comportamentul arcurilor.
Tipuri de conformitate
- Complianta pasivă: arcuri mecanice sau articulații flexibile.
- Conformitate activă: senzori de forță și algoritmi de control.
- Controlul impedanței: reglează relația forță-mișcare.
- Controlul admitanței: măsoară forța și comandă mișcarea.
- Rigiditate variabilă: modifică complianța în funcție de sarcină.
Conformitatea este esențială pentru asamblare. Un robot rigid care încearcă să introducă un cui într-o gaură va bloca sau va rupe ceva. Un robot compliant mișcă cuiul până când acesta alunecă înăuntru, așa cum face o persoană. Compliantitatea face, de asemenea, colaborarea om-robot mai sigură. Un braț robotic rigid care lovește o persoană poate provoca răniri. Un braț compliant cedează. Compromisul este precizia. Prea multă compliance și robotul nu poate menține o poziție cu precizie. Arta constă în reglarea rigidității pentru sarcină, rigiditate acolo unde precizia contează, moale acolo unde siguranța și adaptabilitatea contează mai mult.
Comments (2)
Leave a comment