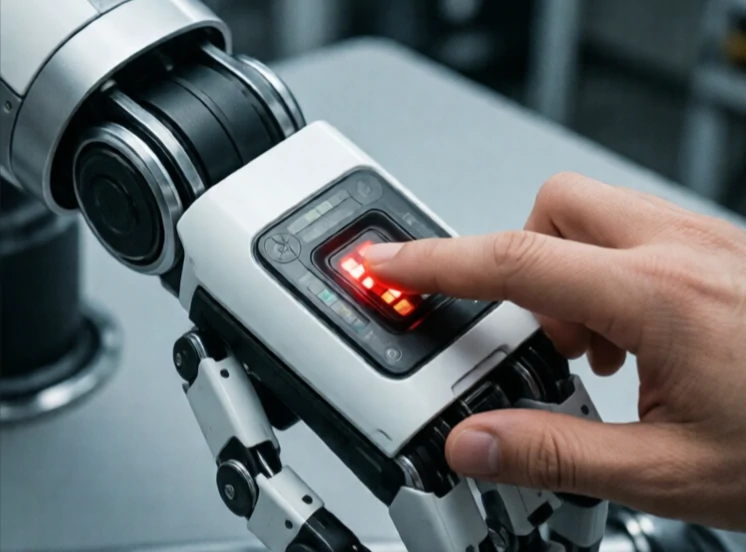
Phát hiện va chạm là cách robot biết nó đã va phải vật gì đó. Một công tắc va chạm phát ra tiếng tách. Một cảm biến lực đo được một xung điện. Dòng điện động cơ tăng vọt khi cánh tay robot bị kẹt. Tín hiệu này báo cho bộ điều khiển biết cần dừng lại, lùi lại hoặc thay đổi chiến lược.
Trong mô phỏng, phát hiện va chạm là một quá trình toán học. Các thuật toán kiểm tra xem các mô hình 3D có giao nhau hay không. Trong thế giới thực, nó là một quá trình vật lý. Các cảm biến tiếp xúc, cảm biến biến dạng và gia tốc kế phát hiện va chạm. Một số robot sử dụng dòng điện động cơ như một chỉ số gián tiếp cho lực: khi dòng điện tăng đột ngột, robot sẽ suy ra có sự tiếp xúc.
Phương pháp phát hiện va chạm
- Công tắc tiếp điểm: đơn giản, nhị phân, giá rẻ.
- Cảm biến lực/mô-men xoắn: đo hướng và độ lớn.
- Giám sát dòng điện động cơ: không cần thêm phần cứng, độ chính xác thấp hơn.
- Cảm biến da: các mảng điện dung hoặc áp điện bao phủ toàn bộ thân robot.
- Dựa trên thị giác: phát hiện sự gần kề bất ngờ của vật thể trước khi tiếp xúc.
Tốc độ phát hiện rất quan trọng. Một robot di chuyển nhanh cần phát hiện va chạm trong vòng mili giây để tránh hư hỏng. Một robot cộng tác (cobot) nhẹ nhàng hơn có thể hoạt động chậm hơn. Một số hệ thống phân biệt giữa va chạm dự kiến, chẳng hạn như nắm lấy một vật thể, và va chạm bất ngờ, chẳng hạn như va vào tường. Sự phân biệt đó giúp robot tránh làm rơi linh kiện mỗi khi chạm vào vật gì đó. Phát hiện va chạm là giác quan xúc giác của máy móc. Nếu không có nó, robot sẽ mù và vụng về. Với nó, chúng có thể làm việc trong những không gian lộn xộn, đầy người.
Comments
No comments yet. Be the first to share a thought.
Leave a comment