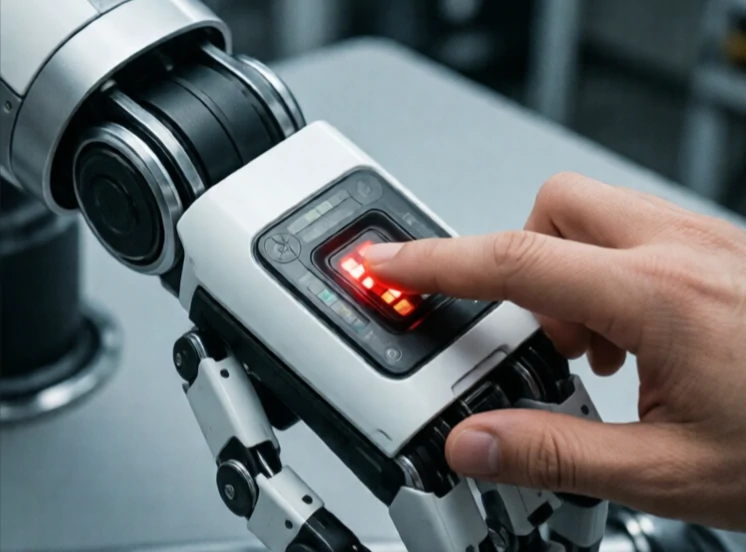
碰撞偵測是機器人感知是否撞到物體的機制。碰撞偵測時,保險桿開關會發出咔噠聲。力傳感器會測量到一個尖峰訊號。當機械手臂停滯時,馬達電流讀數會躍升。此訊號指示控制器停止、後退或改變策略。
在模擬中,碰撞檢測是數學上的。演算法會檢查三維模型是否相交。而在現實世界中,碰撞偵測是物理上的。接觸感測器、應變計和加速度計可以偵測衝擊。有些機器人使用馬達電流作為力的近似值:當電流意外升高時,機器人會推斷發生了接觸。
碰撞檢測方法
- 接觸式開關:結構簡單、二元、價格低廉。
- 力/扭力感測器:測量方向和大小。
- 馬達電流監測:無需額外硬件,但精度較低。
- 皮膚感測器:覆蓋機器人身體的電容式或壓電式陣列。
- 基於視覺:在接觸前偵測意外接近的物體。
檢測速度至關重要。高速移動的機器人需要在幾毫秒內偵測到接觸,以避免損壞。而輕柔的協作機器人則可以慢一點。有些系統能夠區分預期接觸(例如抓取物體)和非預期接觸(例如撞到牆壁)。這種區分可以防止機器人每次接觸物體時都會掉落零件。碰撞偵測對機器來說就像觸覺。沒有它,機器人就像盲人一樣笨拙。有了它,它們就能在雜亂擁擠、人來人往的空間中工作。
Comments
No comments yet. Be the first to share a thought.
Leave a comment