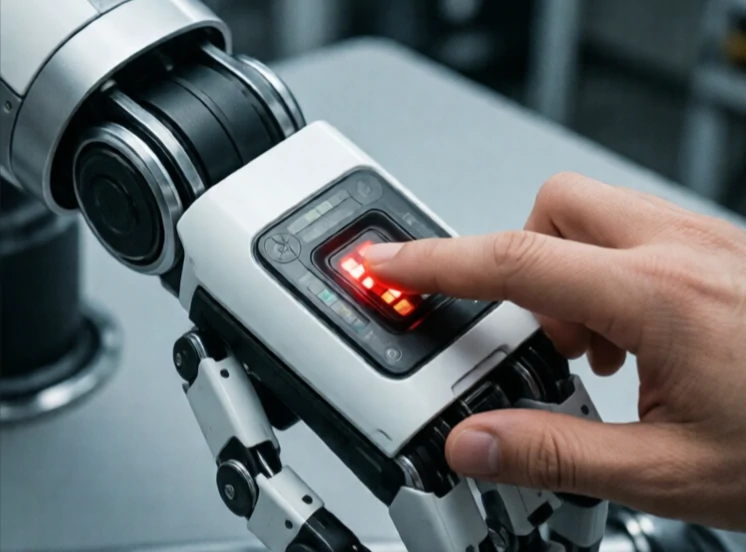
衝突検知とは、ロボットが何かにぶつかったことを感知する方法です。バンパースイッチがカチッと音を立てたり、力覚センサーが急激な変化を検知したり、アームが停止するとモーター電流値が急上昇したりします。これらの信号によって、コントローラーは停止、後退、または動作戦略の変更などの指示を受けます。
シミュレーションでは、衝突検出は数学的な手法で行われます。アルゴリズムによって3Dモデルが交差するかどうかがチェックされます。一方、現実世界では、衝突検出は物理的な手法で行われます。接触センサー、ひずみゲージ、加速度計などが衝撃を検出します。ロボットによっては、モーター電流を力の指標として用いるものもあります。電流が予期せず上昇すると、ロボットは接触が発生したと推測します。
衝突検出方法
- 接点スイッチ:シンプルで、バイナリ方式で、安価。
- 力/トルクセンサー:方向と大きさを測定します。
- モーター電流監視:追加のハードウェアは不要だが、精度は低い。
- 皮膚センサー:ロボット本体を覆う静電容量式または圧電式のアレイ。
- 視覚ベース:接触前に予期せぬ物体の接近を検知する。
検出速度は重要です。高速で移動するロボットは、損傷を避けるためにミリ秒単位で接触を検出する必要があります。一方、穏やかな協働ロボットは、多少速度が遅くても問題ありません。一部のシステムでは、物体をつかむといった想定される接触と、壁にぶつかるといった予期せぬ接触を区別します。この区別により、ロボットは何かに触れるたびに部品を落とすことを防ぎます。衝突検出は、機械にとっての触覚のようなものです。これがないと、ロボットは盲目で不器用になります。これがあれば、ロボットは雑然とした、人が行き交う空間でも作業できます。
Comments
No comments yet. Be the first to share a thought.
Leave a comment