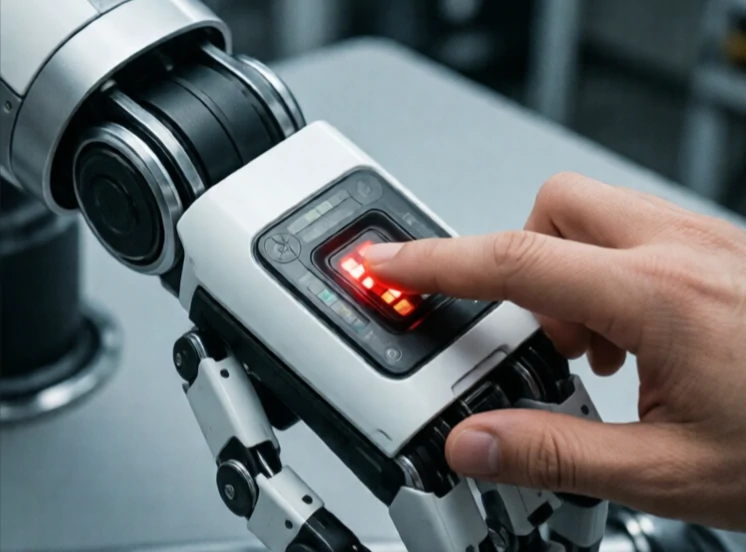
A deteção de colisões é o mecanismo que permite ao robô saber quando colidiu com algo. Um interruptor de impacto emite um clique. Um sensor de força mede um pico. A leitura da corrente do motor aumenta repentinamente quando o braço bloqueia. O sinal indica ao controlador para parar, recuar ou mudar de estratégia.
Nas simulações, a deteção de colisões é matemática. Os algoritmos verificam se os modelos 3D se intersectam. No mundo real, é física. Sensores de contacto, extensómetros e acelerómetros detetam o impacto. Alguns robôs utilizam a corrente do motor como indicador de força: quando a corrente aumenta inesperadamente, o robô infere que houve contacto.
Métodos de deteção de colisões
- Interruptores de contacto: simples, binários e baratos.
- Sensores de força/binário: medem a direção e a magnitude.
- Monitorização da corrente do motor: sem hardware adicional, menos preciso.
- Sensores de pele: matrizes capacitivas ou piezoelétricas que cobrem o corpo do robô.
- Baseado em visão computacional: deteta a proximidade inesperada de objetos antes do contacto.
A velocidade de deteção é crucial. Um robô que se move rapidamente precisa de detetar o contacto em milissegundos para evitar danos. Um robô colaborativo (cobot) mais delicado pode dar-se ao luxo de ser mais lento. Alguns sistemas distinguem entre o contacto esperado, como agarrar um objeto, e o contacto inesperado, como bater numa parede. Esta distinção impede que o robô deixe cair uma peça de cada vez que toca em algo. A deteção de colisões é o sentido do tato para as máquinas. Sem ela, os robôs são cegos e desajeitados. Com ela, podem trabalhar em espaços desorganizados e cheios de pessoas.
Comments
No comments yet. Be the first to share a thought.
Leave a comment