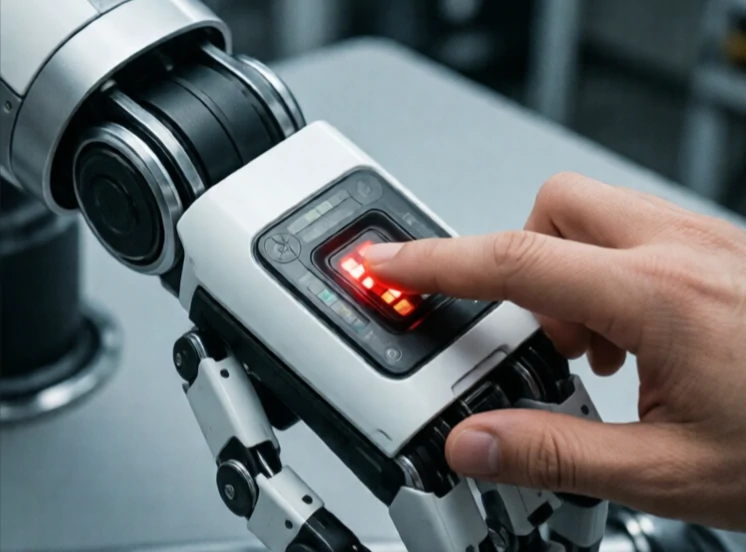
Botsingsdetectie is hoe een robot weet dat hij ergens tegenaan is gebotst. Een bumperschakelaar klikt. Een krachtsensor meet een piek. De stroommeting van een motor schiet omhoog wanneer de arm vastloopt. Het signaal geeft de controller de opdracht om te stoppen, achteruit te rijden of van strategie te veranderen.
In simulaties is botsingsdetectie wiskundig. Algoritmen controleren of 3D-modellen elkaar overlappen. In de echte wereld is het fysiek. Contactsensoren, rekstrookjes en versnellingsmeters detecteren de impact. Sommige robots gebruiken de motorstroom als indicator voor kracht: wanneer de stroom onverwacht toeneemt, concludeert de robot dat er contact is.
Botsingsdetectiemethoden
- Contactschakelaars: eenvoudig, binair, goedkoop.
- Kracht-/koppelsensoren: meten richting en grootte.
- Stroommeting van de motor: geen extra hardware nodig, minder nauwkeurig.
- Huidsensoren: capacitieve of piëzo-elektrische arrays die het robotlichaam bedekken.
- Op beeldherkenning gebaseerd: detecteer onverwachte nabijheid van objecten vóór contact.
De detectiesnelheid is cruciaal. Een snel bewegende robot moet contact binnen milliseconden detecteren om schade te voorkomen. Een rustige cobot kan zich een lagere snelheid veroorloven. Sommige systemen maken onderscheid tussen verwacht contact, zoals het vastpakken van een object, en onverwacht contact, zoals het botsen tegen een muur. Dat onderscheid voorkomt dat de robot telkens een onderdeel laat vallen wanneer hij iets aanraakt. Botsingsdetectie is het tastvermogen voor machines. Zonder dit zijn robots blind en onhandig. Met botsingsdetectie kunnen ze werken in drukke, door mensen bevolkte ruimtes.
Comments
No comments yet. Be the first to share a thought.
Leave a comment