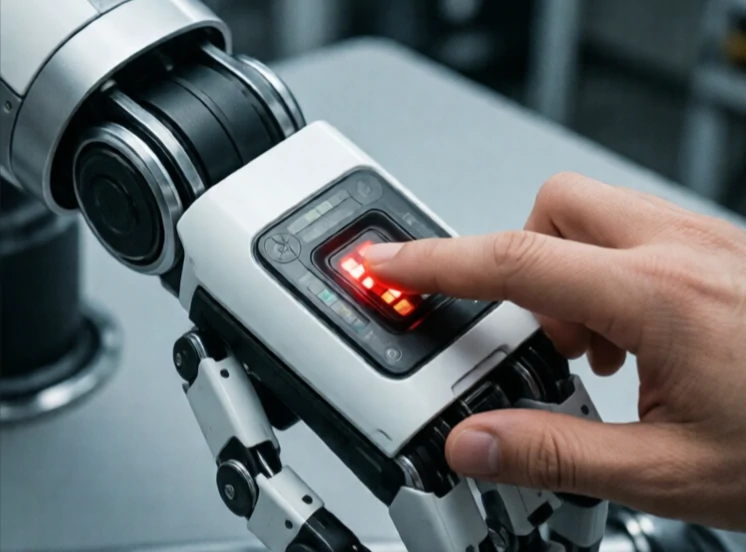
Az ütközésérzékelés segítségével tudja a robot, hogy valaminek nekiment. Egy lökhárító kapcsoló kattan. Egy erőérzékelő mér egy áramcsúcsot. A motoráram leolvasása megugrik, amikor a kar leáll. A jel utasítja a vezérlőt, hogy álljon meg, vegye vissza a sebességet, vagy változtasson stratégiát.
A szimulációban az ütközésészlelés matematikai. Az algoritmusok ellenőrzik, hogy a 3D modellek metszik-e egymást. A való világban fizikai. Érintésérzékelők, nyúlásmérők és gyorsulásmérők érzékelik az ütközést. Egyes robotok a motoráramot használják az erő helyettesítésére: amikor az áram váratlanul megemelkedik, a robot érintkezésre következtet.
Ütközésészlelési módszerek
- Érintkezőkapcsolók: egyszerű, bináris, olcsó.
- Erő-/nyomatékérzékelők: irányt és nagyságot mérnek.
- Motoráram-felügyelet: nincs extra hardver, kevésbé pontos.
- Bőrérzékelők: kapacitív vagy piezoelektromos tömbök, amelyek a robot testét borítják.
- Látásalapú: váratlan tárgy közelségének érzékelése az érintkezés előtt.
Az érzékelési sebesség számít. Egy gyorsan mozgó robotnak ezredmásodpercek alatt kell érzékelnie az érintkezést a sérülések elkerülése érdekében. Egy gyengéd kobot megengedheti magának a lassabb működést. Egyes rendszerek különbséget tesznek a várható érintkezés, például egy tárgy megragadása, és a váratlan érintkezés, például egy falnak ütközés között. Ez a megkülönböztetés megakadályozza, hogy a robot minden alkalommal, amikor hozzáér valamihez, leejtsen egy alkatrészt. Az ütközésérzékelés a gépek tapintásérzéke. Nélküle a robotok vakok és ügyetlenek. Segítségével zsúfolt, emberekkel teli terekben is képesek dolgozni.
Comments
No comments yet. Be the first to share a thought.
Leave a comment