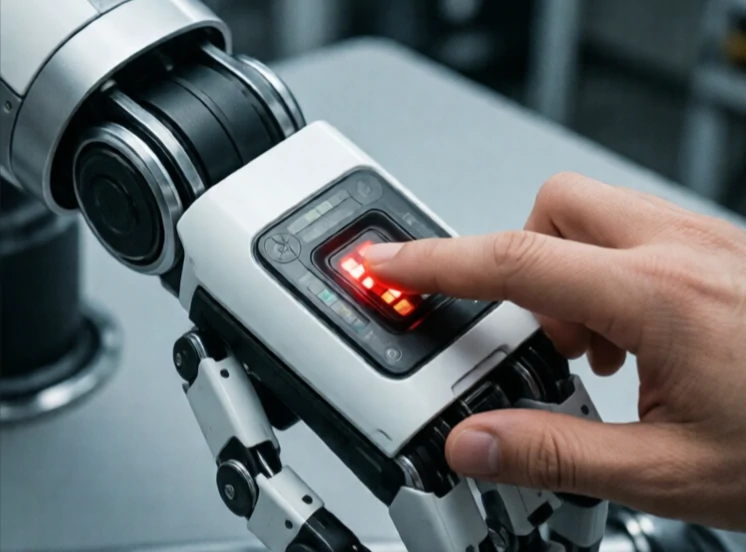
충돌 감지는 로봇이 무언가에 부딪혔음을 아는 방법입니다. 범퍼 스위치가 딸깍 소리를 내고, 힘 센서가 급격한 변화를 감지하며, 로봇 팔이 멈출 때 모터 전류값이 급증합니다. 이러한 신호는 컨트롤러에게 정지, 후진 또는 전략 변경을 지시합니다.
시뮬레이션에서 충돌 감지는 수학적으로 이루어집니다. 알고리즘은 3D 모델이 교차하는지 여부를 확인합니다. 실제 세계에서는 물리적인 방식으로 이루어집니다. 접촉 센서, 스트레인 게이지, 가속도계 등이 충격을 감지합니다. 일부 로봇은 모터 전류를 힘의 대용으로 사용하기도 합니다. 전류가 예상치 못하게 증가하면 로봇은 접촉이 발생했다고 판단합니다.
충돌 감지 방법
- 접점 스위치: 간단하고, 이진법적이며, 저렴합니다.
- 힘/토크 센서: 방향과 크기를 측정합니다.
- 모터 전류 모니터링: 추가 하드웨어가 필요 없지만, 정밀도는 떨어집니다.
- 피부 센서: 로봇 본체를 덮는 정전식 또는 압전식 어레이.
- 비전 기반: 접촉 전에 예상치 못한 물체 근접을 감지합니다.
감지 속도는 매우 중요합니다. 빠르게 움직이는 로봇은 손상을 방지하기 위해 밀리초 단위로 접촉을 감지해야 합니다. 반면, 섬세한 움직임을 요구하는 협동 로봇은 속도가 느려도 괜찮습니다. 일부 시스템은 물체를 잡는 것과 같은 예상되는 접촉과 벽에 부딪히는 것과 같은 예상치 못한 접촉을 구분합니다. 이러한 구분 덕분에 로봇은 무언가에 닿을 때마다 부품을 떨어뜨리는 것을 방지할 수 있습니다. 충돌 감지는 기계에게 있어 촉각과 같은 역할을 합니다. 충돌 감지 기능이 없다면 로봇은 마치 눈이 먼 것처럼 서투르게 움직일 수밖에 없습니다. 하지만 충돌 감지 기능이 있다면 로봇은 복잡하고 사람들로 가득 찬 공간에서도 안전하게 작업할 수 있습니다.
Comments
No comments yet. Be the first to share a thought.
Leave a comment