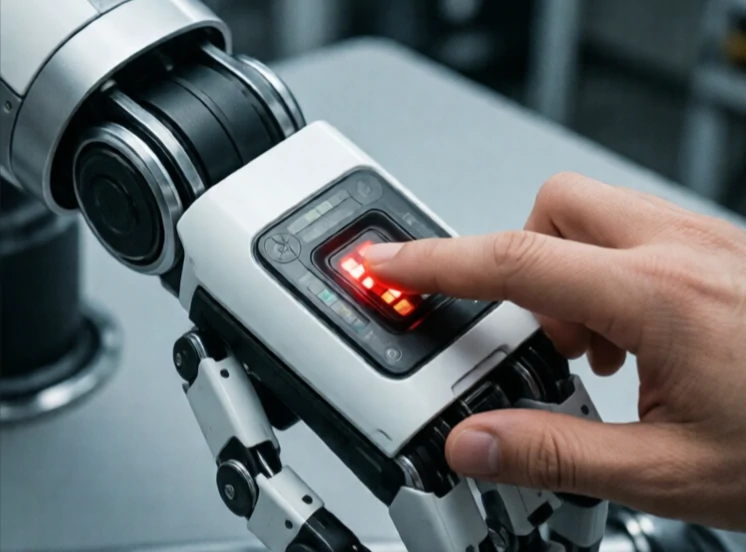
Deteksi tabrakan adalah cara robot mengetahui bahwa ia telah menabrak sesuatu. Sakelar bemper berbunyi klik. Sensor gaya mengukur lonjakan. Pembacaan arus motor melonjak ketika lengan robot macet. Sinyal tersebut memberi tahu pengontrol untuk berhenti, mundur, atau mengubah strategi.
Dalam simulasi, deteksi tabrakan bersifat matematis. Algoritma memeriksa apakah model 3D saling berpotongan. Di dunia nyata, hal itu bersifat fisik. Sensor kontak, pengukur regangan, dan akselerometer mendeteksi benturan. Beberapa robot menggunakan arus motor sebagai pengganti gaya: ketika arus meningkat secara tidak terduga, robot menyimpulkan adanya kontak.
Metode deteksi tabrakan
- Sakelar kontak: sederhana, biner, murah.
- Sensor gaya/torsi: mengukur arah dan besaran.
- Pemantauan arus motor: tanpa perangkat keras tambahan, kurang akurat.
- Sensor kulit: susunan kapasitif atau piezoelektrik yang menutupi badan robot.
- Berbasis penglihatan: mendeteksi kedekatan objek yang tidak terduga sebelum terjadi kontak.
Kecepatan deteksi sangat penting. Robot yang bergerak cepat perlu mendeteksi kontak dalam hitungan milidetik untuk menghindari kerusakan. Cobot yang lembut dapat bergerak lebih lambat. Beberapa sistem membedakan antara kontak yang diharapkan, seperti menggenggam suatu objek, dan kontak yang tidak diharapkan, seperti menabrak dinding. Perbedaan itu mencegah robot menjatuhkan suatu bagian setiap kali menyentuh sesuatu. Deteksi tabrakan adalah indra peraba bagi mesin. Tanpa itu, robot menjadi buta dan canggung. Dengan itu, mereka dapat bekerja di ruang yang berantakan dan penuh manusia.
Comments
No comments yet. Be the first to share a thought.
Leave a comment