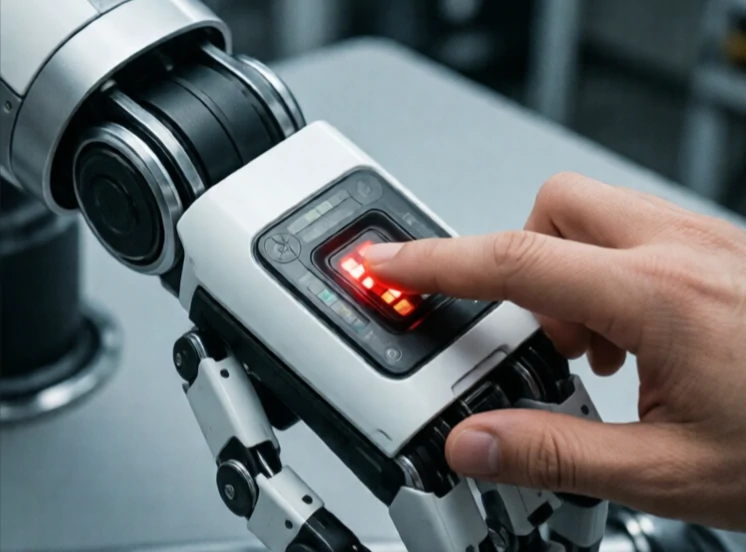
La détection de collision permet à un robot de savoir qu'il a heurté un obstacle. Un contacteur de butée émet un clic. Un capteur de force détecte une impulsion. Le courant moteur augmente brusquement lorsque le bras se bloque. Ce signal indique au contrôleur d'arrêter le robot, de le faire reculer ou de changer de stratégie.
En simulation, la détection des collisions est mathématique. Des algorithmes vérifient si les modèles 3D se croisent. Dans le monde réel, elle est physique. Des capteurs de contact, des jauges de contrainte et des accéléromètres détectent l'impact. Certains robots utilisent le courant moteur comme indicateur de force : lorsque le courant augmente de manière inattendue, le robot en déduit un contact.
Méthodes de détection des collisions
- Interrupteurs à contact : simples, binaires, bon marché.
- Capteurs de force/couple : mesurent la direction et l’amplitude.
- Surveillance du courant moteur : pas de matériel supplémentaire, moins précise.
- Capteurs cutanés : réseaux capacitifs ou piézoélectriques recouvrant le corps du robot.
- Système basé sur la vision : détecte la proximité inattendue d’un objet avant tout contact.
La vitesse de détection est cruciale. Un robot se déplaçant rapidement doit détecter tout contact en quelques millisecondes pour éviter les dommages. Un cobot plus lent peut se permettre d'être plus lent. Certains systèmes font la distinction entre un contact attendu, comme la préhension d'un objet, et un contact inattendu, comme une collision avec un mur. Cette distinction empêche le robot de laisser tomber une pièce à chaque contact. La détection des collisions est l'équivalent du toucher pour les machines. Sans elle, les robots sont aveugles et maladroits. Grâce à elle, ils peuvent évoluer dans des espaces encombrés et fréquentés par des humains.
Comments
No comments yet. Be the first to share a thought.
Leave a comment