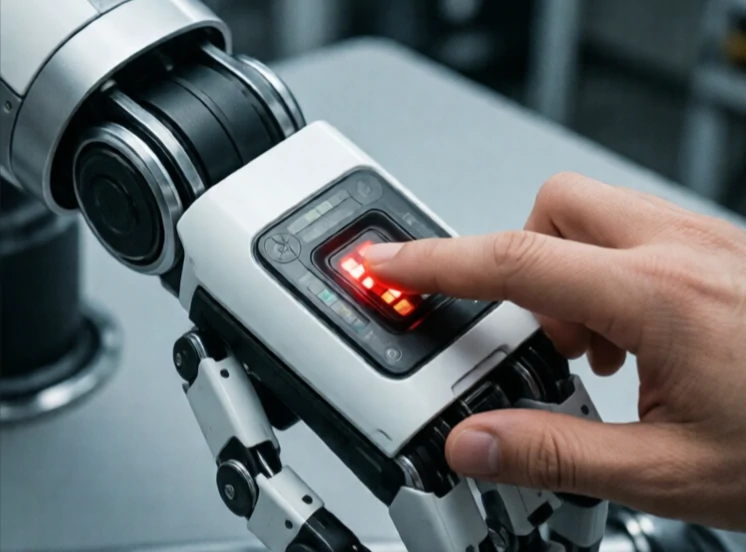
टक्कर का पता लगाने की प्रक्रिया से रोबोट को पता चलता है कि वह किसी चीज़ से टकरा गया है। बम्पर स्विच क्लिक करता है। बल सेंसर एक स्पाइक मापता है। जब भुजा रुक जाती है तो मोटर करंट रीडिंग में उछाल आता है। यह संकेत नियंत्रक को रुकने, पीछे हटने या रणनीति बदलने का निर्देश देता है।
सिमुलेशन में, टक्कर का पता लगाना गणितीय होता है। एल्गोरिदम यह जांचते हैं कि क्या 3डी मॉडल एक दूसरे को काटते हैं। वास्तविक दुनिया में, यह भौतिक होता है। संपर्क सेंसर, स्ट्रेन गेज और एक्सेलेरोमीटर प्रभाव का पता लगाते हैं। कुछ रोबोट बल के लिए मोटर करंट का उपयोग करते हैं: जब करंट अप्रत्याशित रूप से बढ़ता है, तो रोबोट संपर्क का अनुमान लगाता है।
टकराव का पता लगाने के तरीके
- कॉन्टैक्ट स्विच: सरल, बाइनरी, सस्ते।
- बल/टॉर्क सेंसर: दिशा और परिमाण को मापते हैं।
- मोटर करंट मॉनिटरिंग: अतिरिक्त हार्डवेयर की आवश्यकता नहीं, कम सटीक।
- त्वचा सेंसर: रोबोट के शरीर को ढकने वाले कैपेसिटिव या पीजोइलेक्ट्रिक सरणियाँ।
- दृष्टि-आधारित: संपर्क से पहले अप्रत्याशित वस्तु की निकटता का पता लगाना।
पता लगाने की गति महत्वपूर्ण है। तेजी से चलने वाले रोबोट को नुकसान से बचने के लिए मिलीसेकंड में संपर्क का पता लगाना होता है। एक शांत कोबोट धीमी गति से चल सकता है। कुछ प्रणालियाँ अपेक्षित संपर्क (जैसे किसी वस्तु को पकड़ना) और अप्रत्याशित संपर्क (जैसे दीवार से टकराना) के बीच अंतर करती हैं। यह अंतर रोबोट को हर बार किसी चीज को छूने पर उसका कोई हिस्सा गिराने से रोकता है। टक्कर का पता लगाना मशीनों के लिए स्पर्श की इंद्रिय के समान है। इसके बिना, रोबोट अंधे और अनाड़ी होते हैं। इसके साथ, वे भीड़भाड़ वाले, मानव-जनित स्थानों में काम कर सकते हैं।
Comments
No comments yet. Be the first to share a thought.
Leave a comment