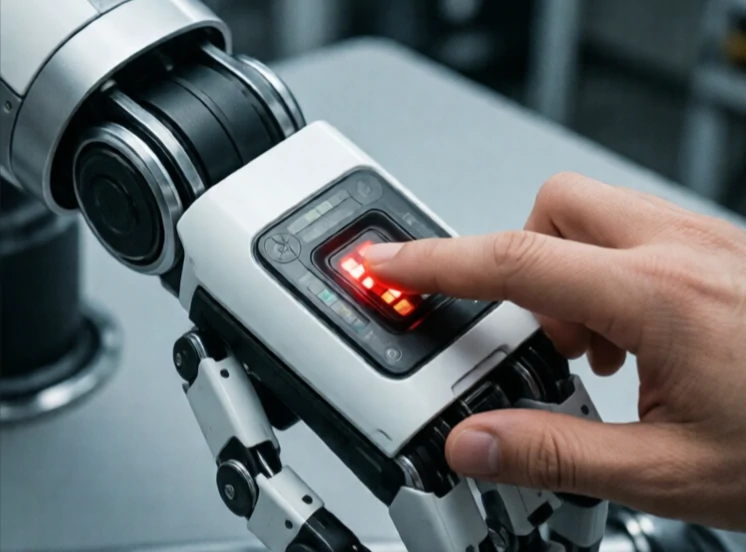
Detectarea coliziunilor este modul în care un robot știe că a lovit ceva. Un comutator de protecție face clic. Un senzor de forță măsoară un vârf. O citire a curentului motorului sare atunci când brațul se oprește. Semnalul îi spune controlerului să se oprească, să dea înapoi sau să schimbe strategia.
În simulare, detectarea coliziunilor este matematică. Algoritmii verifică dacă modelele 3D se intersectează. În lumea reală, este fizică. Senzorii de contact, tensometrele și accelerometrele detectează impactul. Unii roboți folosesc curentul motorului ca indicator al forței: când curentul crește neașteptat, robotul deduce contactul.
Metode de detectare a coliziunilor
- Comutatoare de contact: simple, binare, ieftine.
- Senzori de forță/cuplu: măsoară direcția și magnitudinea.
- Monitorizarea curentului motorului: fără hardware suplimentar, mai puțin precisă.
- Senzori de piele: rețele capacitive sau piezoelectrice care acoperă corpul robotului.
- Bazat pe vedere: detectează apropierea neașteptată a obiectelor înainte de contact.
Viteza de detectare contează. Un robot care se mișcă rapid trebuie să detecteze contactul în milisecunde pentru a evita deteriorarea. Un cobot blând își poate permite să fie mai lent. Unele sisteme fac distincția între contactul așteptat, cum ar fi apucarea unui obiect, și contactul neașteptat, cum ar fi lovirea unui perete. Această distincție împiedică robotul să scape o piesă de fiecare dată când atinge ceva. Detectarea coliziunilor este simțul tactil al mașinilor. Fără ea, roboții sunt orbi și stângaci. Cu ea, pot lucra în spații aglomerate, pline de oameni.
Comments
No comments yet. Be the first to share a thought.
Leave a comment