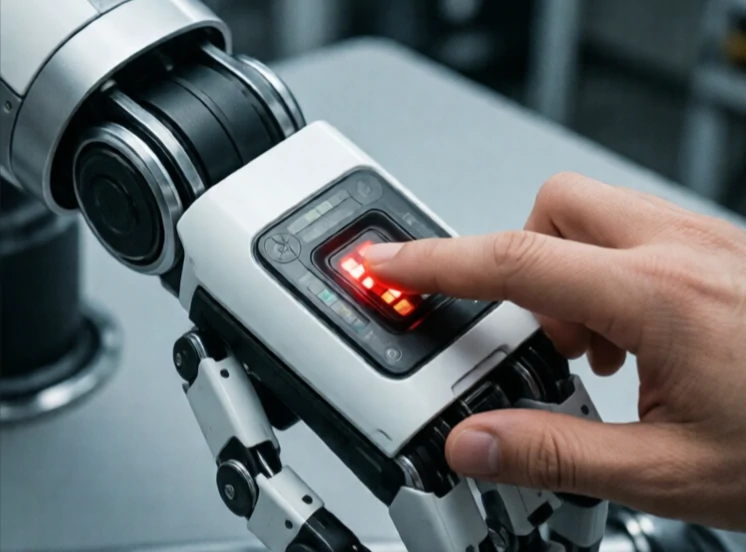
Kollisjonsdeteksjon er hvordan en robot vet at den har truffet noe. En støtfangerbryter klikker. En kraftsensor måler en pigg. En motorstrømavlesning hopper når armen stopper. Signalet forteller kontrolleren at den skal stoppe, rygge eller endre strategi.
I simulering er kollisjonsdeteksjon matematisk. Algoritmer sjekker om 3D-modeller skjærer hverandre. I den virkelige verden er det fysisk. Kontaktsensorer, strekkmålere og akselerometre oppdager støt. Noen roboter bruker motorstrøm som en proxy for kraft: når strømmen stiger uventet, antar roboten kontakt.
Metoder for kollisjonsdeteksjon
- Kontaktbrytere: enkle, binære, billige.
- Kraft-/momentsensorer: måler retning og størrelse.
- Motorstrømovervåking: ingen ekstra maskinvare, mindre presis.
- Hudsensorer: kapasitive eller piezoelektriske matriser som dekker robotkroppen.
- Synsbasert: Oppdag uventet nærhet til objekter før kontakt.
Deteksjonshastighet er viktig. En robot som beveger seg raskt må oppdage kontakt i millisekunder for å unngå skade. En skånsom samarbeidende robot har råd til å være tregere. Noen systemer skiller mellom forventet kontakt, som å gripe en gjenstand, og uventet kontakt, som å treffe en vegg. Denne forskjellen hindrer roboten i å miste en del hver gang den berører noe. Kollisjonsdeteksjon er maskiners følesans. Uten den er roboter blinde og klønete. Med den kan de jobbe i rotete, menneskefylte rom.
Comments
No comments yet. Be the first to share a thought.
Leave a comment