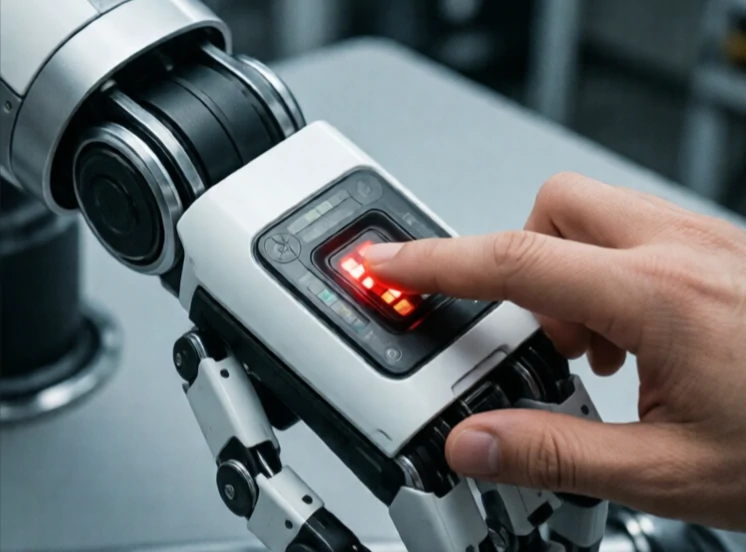
Система обнаружения столкновений — это способ, с помощью которого робот понимает, что он во что-то врезался. Срабатывает концевой выключатель бампера. Датчик силы измеряет скачок. Показания тока двигателя резко возрастают, когда манипулятор останавливается. Этот сигнал сообщает контроллеру о необходимости остановиться, отступить назад или изменить стратегию.
В симуляции обнаружение столкновений осуществляется математически. Алгоритмы проверяют, пересекаются ли 3D-модели. В реальном мире это физический процесс. Контактные датчики, тензометрические датчики и акселерометры обнаруживают удар. Некоторые роботы используют ток двигателя в качестве показателя силы: когда ток неожиданно возрастает, робот делает вывод о контакте.
Методы обнаружения столкновений
- Контактные переключатели: простые, двоичные, недорогие.
- Датчики силы/крутящего момента: измеряют направление и величину.
- Мониторинг тока двигателя: не требует дополнительного оборудования, менее точен.
- Датчики на коже: емкостные или пьезоэлектрические матрицы, покрывающие тело робота.
- Визуальное обнаружение: выявление неожиданной близости объекта до контакта.
Скорость обнаружения имеет значение. Быстро движущемуся роботу необходимо обнаруживать контакт за миллисекунды, чтобы избежать повреждений. Более щадящий коллаборативный робот может позволить себе быть медленнее. Некоторые системы различают ожидаемый контакт, например, захват объекта, и неожиданный контакт, например, столкновение со стеной. Это различие предотвращает падение детали роботом каждый раз, когда он касается чего-либо. Обнаружение столкновений — это осязание для машин. Без него роботы слепы и неуклюжи. С ним они могут работать в загроможденных, заполненных людьми пространствах.
Comments
No comments yet. Be the first to share a thought.
Leave a comment