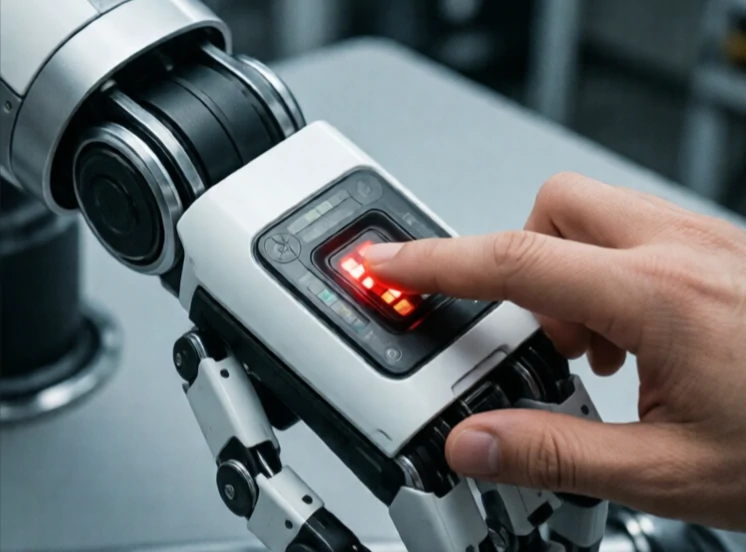
Detekce kolize je způsob, jakým robot pozná, že do něčeho narazil. Cvakne spínač nárazníku. Snímač síly měří špičku. Když se rameno zastaví, hodnota proudu motoru se zvýší. Signál říká řídicí jednotce, aby zastavila, couvala nebo změnila strategii.
V simulaci je detekce kolizí matematická. Algoritmy kontrolují, zda se 3D modely protínají. V reálném světě je to fyzická záležitost. Kontaktní senzory, tenzometry a akcelerometry detekují náraz. Někteří roboti používají proud motoru jako zástupný ukazatel síly: když proud neočekávaně stoupne, robot usoudí, že došlo ke kontaktu.
Metody detekce kolizí
- Kontaktní spínače: jednoduché, binární, levné.
- Snímače síly/momentu: měří směr a velikost.
- Monitorování proudu motoru: žádný další hardware, méně přesné.
- Kožní senzory: kapacitní nebo piezoelektrické pole pokrývající tělo robota.
- Vizuální: detekce neočekávané blízkosti objektu před kontaktem.
Rychlost detekce je důležitá. Robot pohybující se rychle musí detekovat kontakt v milisekundách, aby se vyhnul poškození. Jemný kobot si může dovolit být pomalejší. Některé systémy rozlišují mezi očekávaným kontaktem, jako je uchopení předmětu, a neočekávaným kontaktem, jako je náraz do zdi. Toto rozlišení zabraňuje robotovi, aby při každém dotyku upustil díl. Detekce kolize je hmatem strojů. Bez ní jsou roboti slepí a neohrabaní. S ní mohou pracovat v přeplněných prostorech plných lidí.
Comments
No comments yet. Be the first to share a thought.
Leave a comment