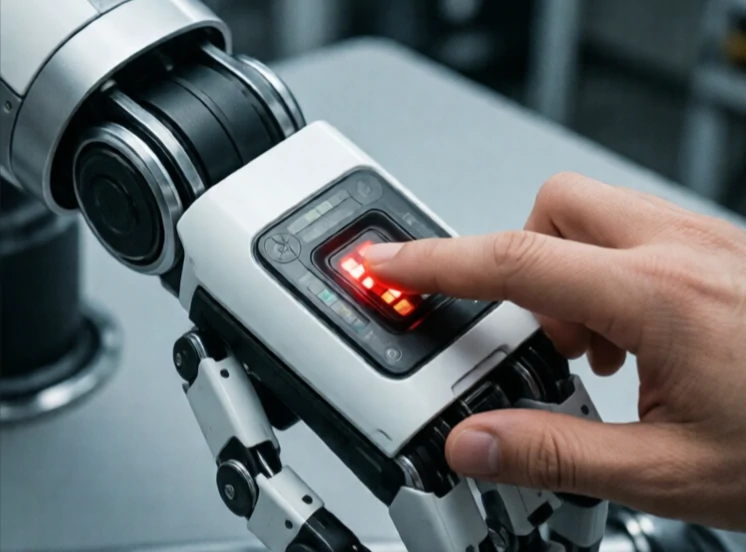
Kollisionsdetektering är hur en robot vet att den har kört på något. En stötfångarbrytare klickar. En kraftsensor mäter en spik. En motorströmavläsning hoppar när armen stannar. Signalen talar om för styrenheten att stanna, backa eller byta strategi.
I simulering är kollisionsdetektering matematisk. Algoritmer kontrollerar om 3D-modeller skär varandra. I verkligheten är det fysiskt. Kontaktsensorer, töjningsgivare och accelerometrar detekterar stötar. Vissa robotar använder motorström som ett mått på kraft: när strömmen stiger oväntat antar roboten kontakt.
Metoder för kollisionsdetektering
- Kontaktbrytare: enkla, binära, billiga.
- Kraft-/momentsensorer: mäter riktning och magnitud.
- Motorströmsövervakning: ingen extra hårdvara, mindre exakt.
- Hudsensorer: kapacitiva eller piezoelektriska matriser som täcker robotkroppen.
- Synbaserad: upptäck oväntad närhet av objekt före kontakt.
Detekteringshastighet spelar roll. En robot som rör sig snabbt behöver upptäcka kontakt på millisekunder för att undvika skador. En försiktig cobot har råd att vara långsammare. Vissa system skiljer mellan förväntad kontakt, som att gripa tag i ett föremål, och oväntad kontakt, som att slå i en vägg. Den skillnaden hindrar roboten från att tappa en del varje gång den rör vid något. Kollisionsdetektering är maskiners känsel. Utan den är robotar blinda och klumpiga. Med den kan de arbeta i röriga, människofyllda utrymmen.
Comments
No comments yet. Be the first to share a thought.
Leave a comment