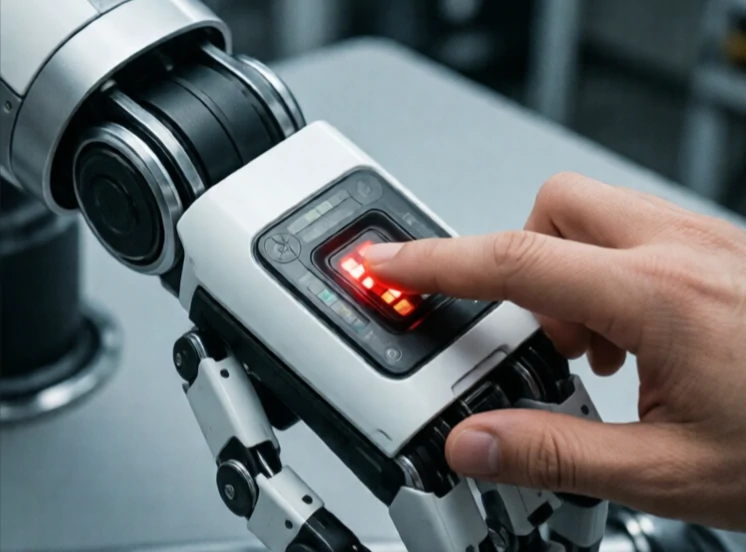
Çarpışma tespiti, bir robotun bir şeye çarptığını anlamasının yoludur. Bir tampon anahtarı tıklar. Bir kuvvet sensörü bir ani yükseliş ölçer. Kol durduğunda motor akımı okuması yükselir. Sinyal, kontrol ünitesine durmasını, geri gitmesini veya strateji değiştirmesini söyler.
Simülasyonda çarpışma tespiti matematikseldir. Algoritmalar 3 boyutlu modellerin kesişip kesişmediğini kontrol eder. Gerçek dünyada ise fizikseldir. Temas sensörleri, gerilim ölçerler ve ivmeölçerler darbeyi algılar. Bazı robotlar kuvvetin yerine motor akımını kullanır: akım beklenmedik şekilde yükseldiğinde, robot temas olduğunu varsayar.
Çarpışma tespit yöntemleri
- Kontak anahtarları: basit, ikili, ucuz.
- Kuvvet/tork sensörleri: yönü ve büyüklüğü ölçer.
- Motor akımı izleme: Ek donanım gerektirmez, daha az hassastır.
- Deri sensörleri: Robot gövdesini kaplayan kapasitif veya piezoelektrik diziler.
- Görsel tabanlı: Temastan önce beklenmedik nesne yakınlığını tespit etme.
Algılama hızı önemlidir. Hızlı hareket eden bir robotun hasarı önlemek için milisaniyeler içinde teması algılaması gerekir. Nazik bir işbirlikçi robot daha yavaş olabilir. Bazı sistemler, bir nesneyi kavramak gibi beklenen temas ile duvara çarpmak gibi beklenmeyen temas arasında ayrım yapar. Bu ayrım, robotun her şeye dokunduğunda bir parçayı düşürmesini önler. Çarpışma algılama, makineler için dokunma duyusudur. Onsuz robotlar kör ve beceriksizdir. Onsuz, kalabalık, insan dolu alanlarda çalışabilirler.
Comments
No comments yet. Be the first to share a thought.
Leave a comment