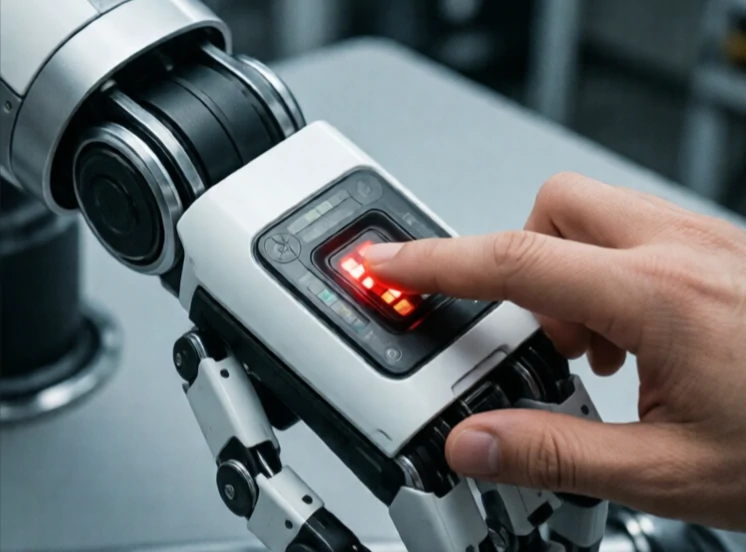
يُعدّ اكتشاف التصادم الطريقة التي يعرف بها الروبوت أنه اصطدم بشيء ما. يصدر مفتاح المصد صوت طقطقة. يقيس مستشعر القوة ارتفاعًا مفاجئًا في التيار. يقفز قراءة تيار المحرك عندما يتوقف الذراع. تُرسل الإشارة إلى وحدة التحكم للتوقف أو التراجع أو تغيير الاستراتيجية.
في المحاكاة، يعتمد اكتشاف التصادم على الحسابات الرياضية، حيث تتحقق الخوارزميات من تقاطع النماذج ثلاثية الأبعاد. أما في الواقع، فيعتمد على العمليات الفيزيائية، إذ تستشعر أجهزة استشعار التلامس ومقاييس الإجهاد ومقاييس التسارع الصدمات. وتستخدم بعض الروبوتات تيار المحرك كمؤشر للقوة: فعندما يرتفع التيار بشكل غير متوقع، يستنتج الروبوت حدوث تلامس.
أساليب الكشف عن التصادم
- مفاتيح التلامس: بسيطة، ثنائية، رخيصة.
- أجهزة استشعار القوة/العزم: تقيس الاتجاه والمقدار.
- مراقبة تيار المحرك: لا توجد أجهزة إضافية، ولكنها أقل دقة.
- مستشعرات الجلد: مصفوفات سعوية أو كهرضغطية تغطي جسم الروبوت.
- يعتمد على الرؤية: اكتشاف قرب الأجسام غير المتوقع قبل التلامس.
سرعة الكشف مهمة. يحتاج الروبوت سريع الحركة إلى اكتشاف التلامس في أجزاء من الثانية لتجنب التلف. أما الروبوت التعاوني اللطيف فيمكنه أن يكون أبطأ. تميز بعض الأنظمة بين التلامس المتوقع، مثل الإمساك بجسم ما، والتلامس غير المتوقع، مثل الاصطدام بجدار. هذا التمييز يمنع الروبوت من إسقاط قطعة في كل مرة يلمس فيها شيئًا ما. يُعدّ اكتشاف التصادم بمثابة حاسة اللمس للآلات. بدونه، تكون الروبوتات عمياء وغير متقنة. وبفضله، يمكنها العمل في الأماكن المزدحمة بالبشر.
Comments
No comments yet. Be the first to share a thought.
Leave a comment