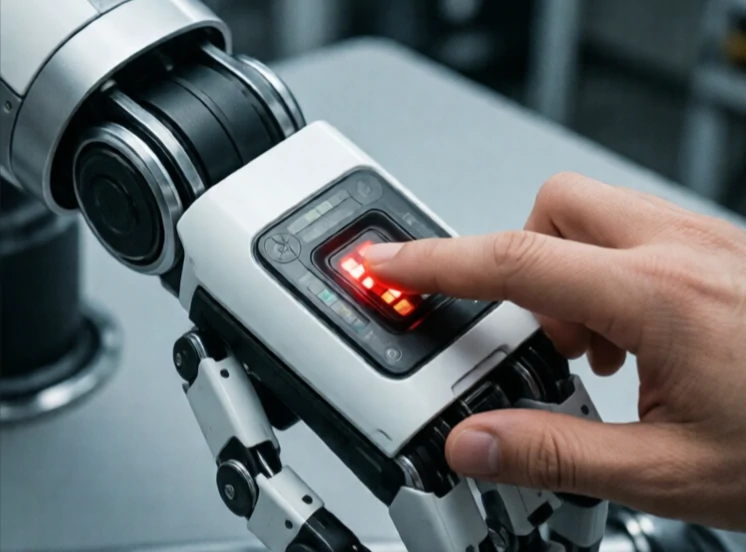
La detección de colisiones es el mecanismo mediante el cual un robot sabe que ha chocado con algo. Un interruptor de tope se activa. Un sensor de fuerza registra un pico. La lectura de la corriente del motor aumenta cuando el brazo se bloquea. La señal indica al controlador que se detenga, retroceda o cambie de estrategia.
En la simulación, la detección de colisiones es matemática. Los algoritmos comprueban si los modelos 3D se intersecan. En el mundo real, es física. Los sensores de contacto, los extensómetros y los acelerómetros detectan el impacto. Algunos robots utilizan la corriente del motor como indicador de la fuerza: cuando la corriente aumenta inesperadamente, el robot infiere que hay contacto.
Métodos de detección de colisiones
- Interruptores de contacto: sencillos, binarios, económicos.
- Sensores de fuerza/torque: miden la dirección y la magnitud.
- Monitorización de la corriente del motor: sin hardware adicional, menor precisión.
- Sensores cutáneos: matrices capacitivas o piezoeléctricas que cubren el cuerpo del robot.
- Basado en visión artificial: detecta la proximidad inesperada de objetos antes del contacto.
La velocidad de detección es crucial. Un robot que se mueve rápidamente necesita detectar el contacto en milisegundos para evitar daños. Un cobot más delicado puede permitirse ser más lento. Algunos sistemas distinguen entre el contacto esperado, como agarrar un objeto, y el contacto inesperado, como chocar contra una pared. Esta distinción evita que el robot suelte una pieza cada vez que toca algo. La detección de colisiones es el sentido del tacto para las máquinas. Sin ella, los robots son ciegos y torpes. Con ella, pueden trabajar en espacios desordenados y llenos de personas.
Comments
No comments yet. Be the first to share a thought.
Leave a comment