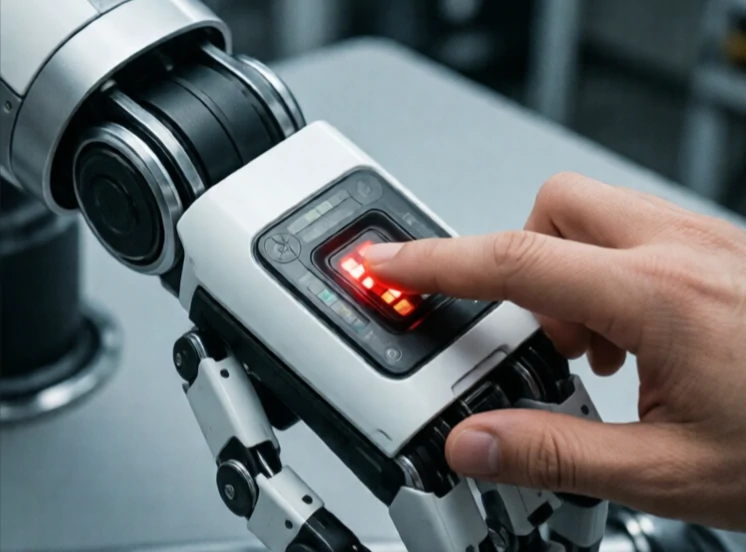
Detekcja kolizji to sposób, w jaki robot wie, że uderzył w coś. Przełącznik w zderzaku klika. Czujnik siły mierzy skok. Odczyt prądu silnika skacze, gdy ramię się zatrzymuje. Sygnał nakazuje kontrolerowi zatrzymanie się, cofnięcie lub zmianę strategii.
W symulacji detekcja kolizji jest matematyczna. Algorytmy sprawdzają, czy modele 3D się przecinają. W świecie rzeczywistym jest to kwestia fizyczna. Czujniki kontaktowe, tensometry i akcelerometry wykrywają zderzenie. Niektóre roboty wykorzystują prąd silnika jako przybliżenie siły: gdy prąd niespodziewanie wzrasta, robot wnioskuje o kontakcie.
Metody wykrywania kolizji
- Przełączniki kontaktowe: proste, binarne, tanie.
- Czujniki siły/momentu obrotowego: mierzą kierunek i wartość.
- Monitorowanie prądu silnika: bez dodatkowego sprzętu, mniejsza dokładność.
- Czujniki skórne: pojemnościowe lub piezoelektryczne układy pokrywające ciało robota.
- Oparte na wizji: wykrywają nieoczekiwaną bliskość obiektu przed kontaktem.
Szybkość wykrywania ma znaczenie. Szybko poruszający się robot musi wykryć kontakt w milisekundach, aby uniknąć uszkodzeń. Delikatny cobot może pozwolić sobie na wolniejsze działanie. Niektóre systemy rozróżniają kontakt oczekiwany, taki jak chwycenie przedmiotu, od nieoczekiwanego, takiego jak uderzenie w ścianę. To rozróżnienie zapobiega upuszczaniu części przez robota za każdym razem, gdy dotyka czegoś. Wykrywanie kolizji to zmysł dotyku dla maszyn. Bez niego roboty są ślepe i niezdarne. Dzięki niemu mogą pracować w zatłoczonych, wypełnionych ludźmi przestrzeniach.
Comments
No comments yet. Be the first to share a thought.
Leave a comment