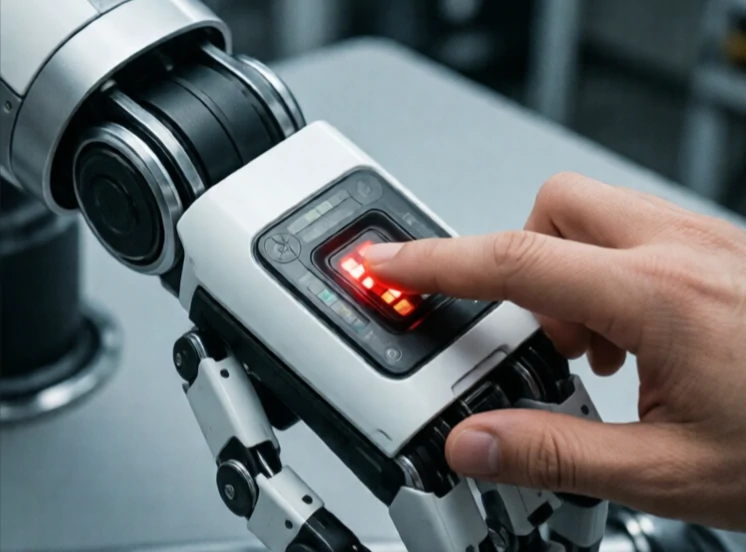
Kollisionsdetektion er den måde, en robot ved, at den har ramt noget. En kofangerafbryder klikker. En kraftsensor måler en spids. En motorstrømaflæsning springer, når armen går i stå. Signalet fortæller controlleren, at den skal stoppe, bakke eller ændre strategi.
I simulering er kollisionsdetektion matematisk. Algoritmer kontrollerer, om 3D-modeller skærer hinanden. I den virkelige verden er det fysisk. Kontaktsensorer, strain gauges og accelerometre registrerer stød. Nogle robotter bruger motorstrøm som en reference for kraft: når strømmen stiger uventet, udleder robotten kontakt.
Metoder til kollisionsdetektering
- Kontaktafbrydere: simple, binære, billige.
- Kraft-/momentsensorer: måler retning og størrelse.
- Motorstrømovervågning: ingen ekstra hardware, mindre præcis.
- Hudsensorer: kapacitive eller piezoelektriske arrays, der dækker robotkroppen.
- Synsbaseret: Registrer uventet nærhed af objekter før kontakt.
Detektionshastighed er vigtig. En robot, der bevæger sig hurtigt, skal registrere kontakt på millisekunder for at undgå skader. En blid cobot kan tillade sig at være langsommere. Nogle systemer skelner mellem forventet kontakt, som at gribe fat i en genstand, og uventet kontakt, som at ramme en væg. Denne sondring forhindrer robotten i at tabe en del, hver gang den rører ved noget. Kollisionsdetektion er maskiners følesans. Uden den er robotter blinde og klodsede. Med den kan de arbejde i rodede, menneskefyldte rum.
Comments
No comments yet. Be the first to share a thought.
Leave a comment